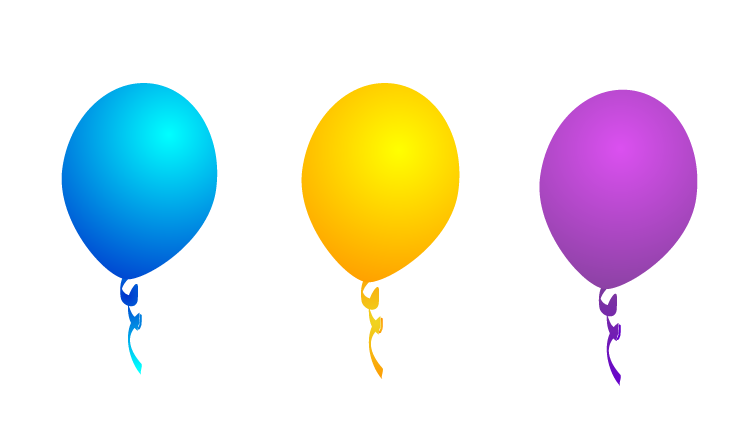
Guía 5 · Nivel 1

La fiesta inteligente

Hoy crearás programas capaces de detectar lo que ocurre y responder de distintas formas. Primero construirás en Scratch un juego de globos con puntos, disfraces y tiempo, y después llevarás esa misma lógica a Octabio para crear una caneca automática que detecta una mano y abre su tapa.

Guía: 5 · Nivel 1
Duración: ~3 horas y media
Ruta: Juego de globo + Octabio
?

Pregunta guía: ¿cómo logramos que un programa cuente, recuerde y organice información en tiempo real sin confundirse cuando todo pasa rápido?
Activación

Antes de avanzar, activa lo que ya sabes

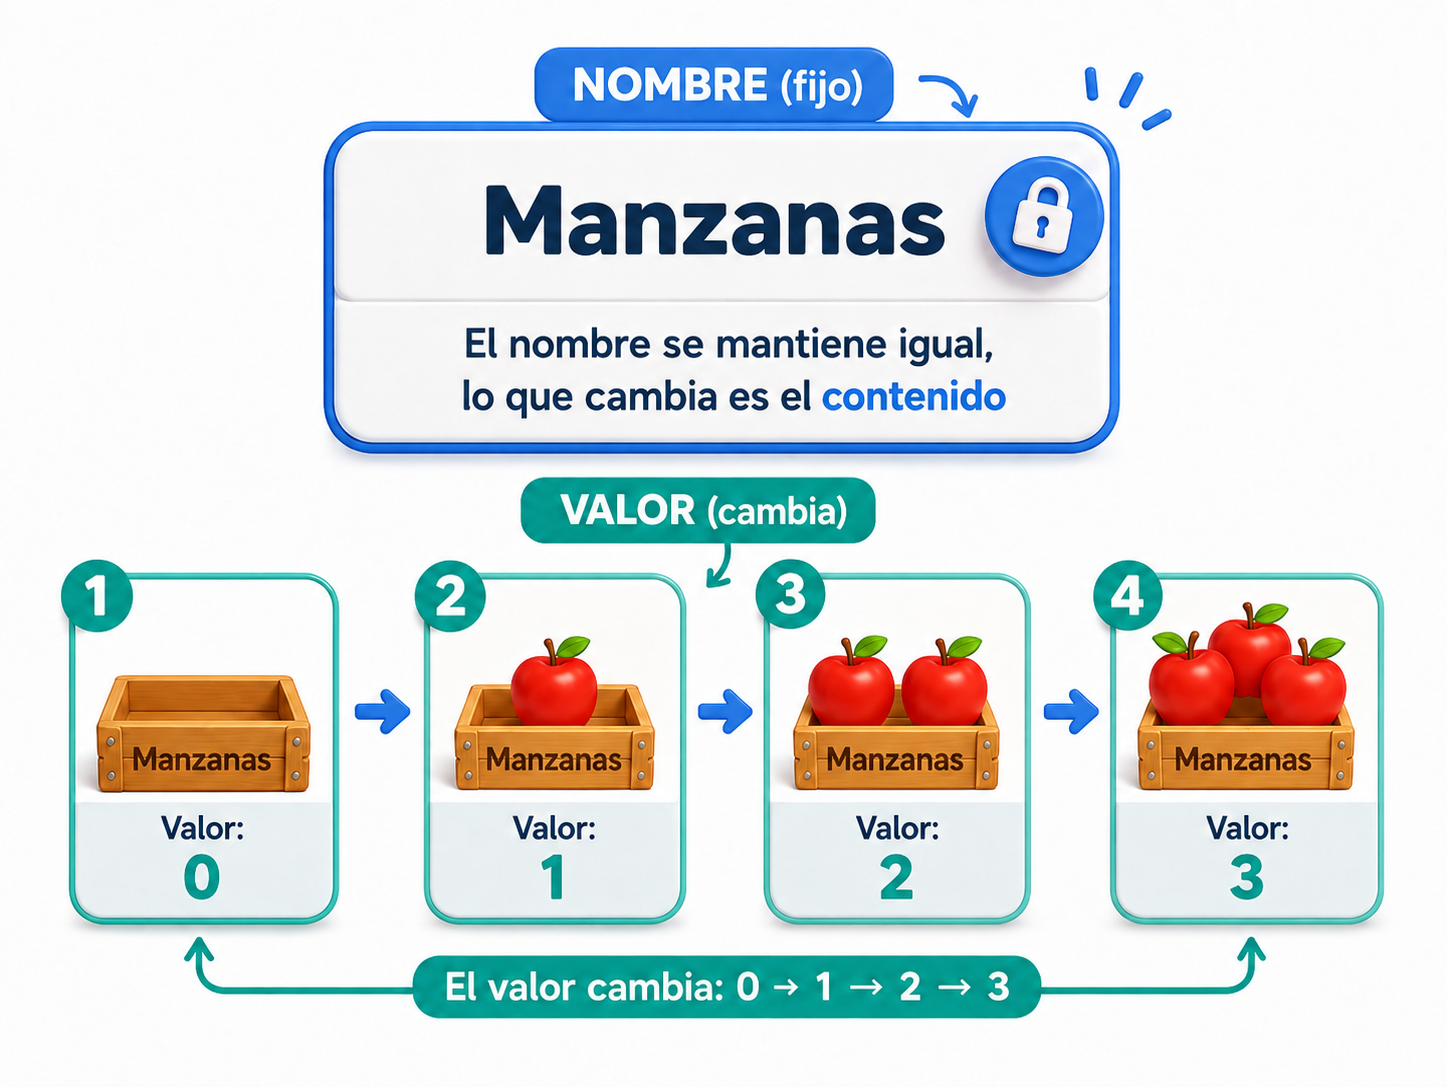
Variable

Una caja etiquetada Manzanas cuyo contenido cambia de 0 a 3

Guarda información (un número o un texto) que puede cambiar mientras el programa se ejecuta.

¿Qué parte de una variable puede cambiar?

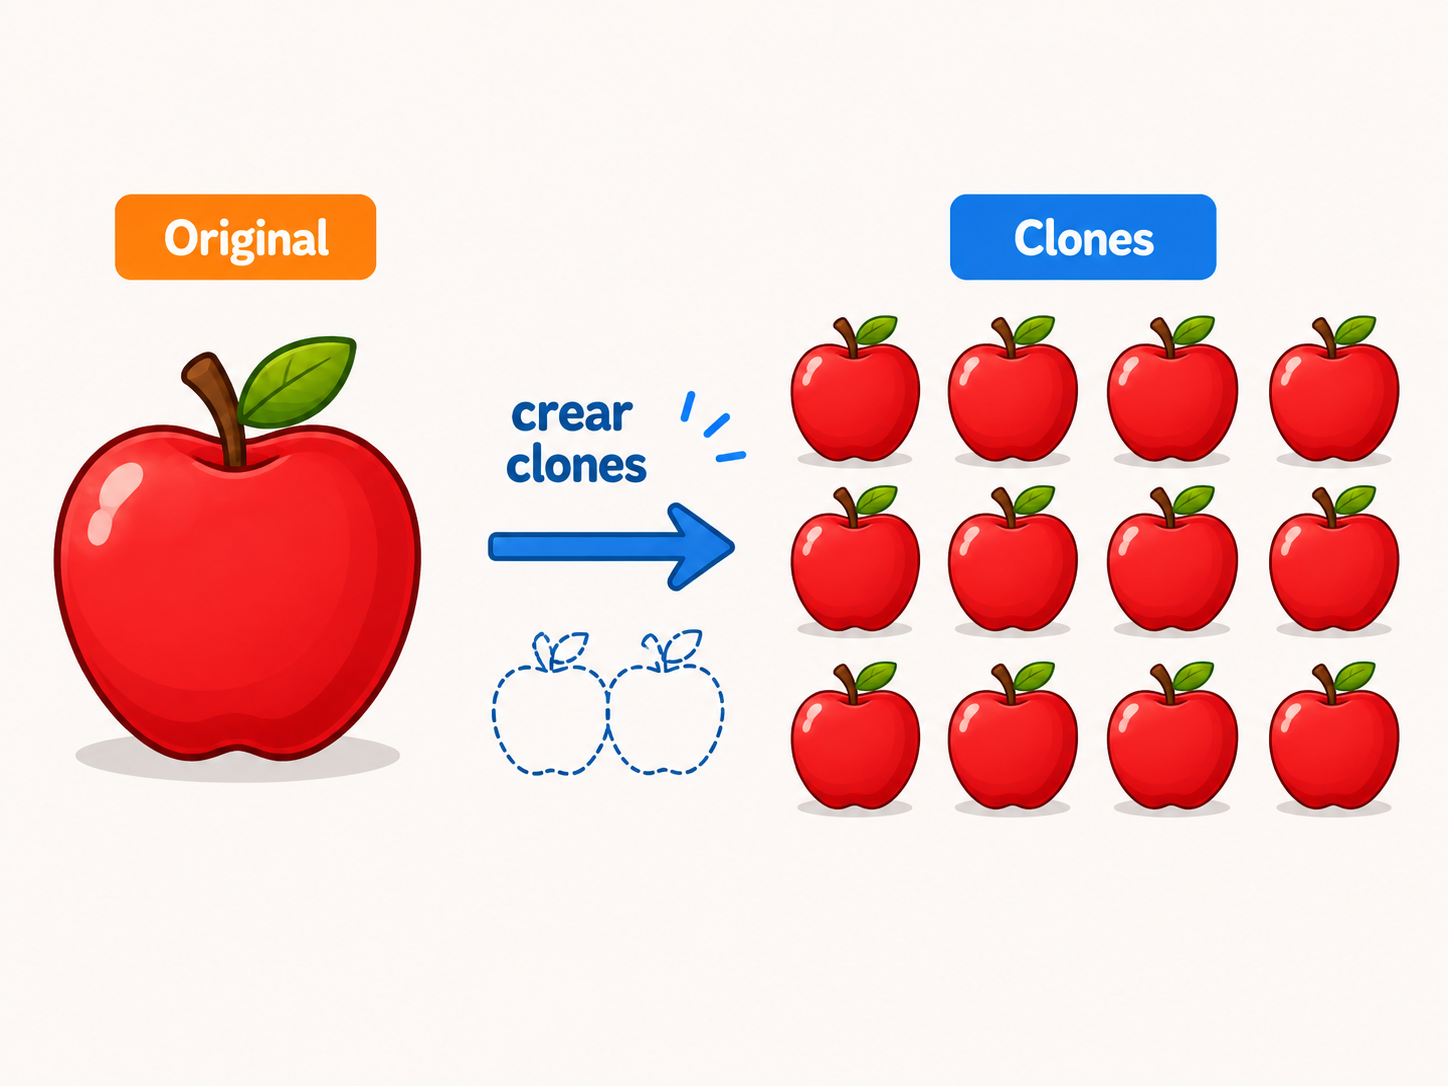
Clon

Un objeto original de manzana y varios clones de manzanas

Copia de un objeto original que se crea mientras el programa funciona; pueden existir varias a la vez.

¿Qué bloque define qué hace cada copia al nacer?

Sensor · Fotocelda

La fotocelda de Octabio detectando la luz

La fotocelda mide la luz del ambiente y entrega un valor al programa: no modifica nada, solo informa.

¿Cuál de estas acciones corresponde a un sensor como la fotocelda?

Actuador · LED

El LED de Octabio encendido al recibir una orden

El LED recibe una orden del programa (encender o apagar) y actúa en el mundo produciendo luz.

Si el programa detecta poca luz, ¿qué podría hacer el LED como respuesta?

Briefing

¡Demuestra todo lo que sabes!

Pondrás en práctica lo que has aprendido creando un juego con diferentes desafíos y, después, llevarás tus ideas al mundo real construyendo una caneca automática que utiliza sensores para detectar y responder a lo que ocurre a su alrededor.

Misión 1: Fiesta de globos

En esta misión deberás explotar tantos globos como puedas para conseguir el mayor puntaje posible antes de que se acabe el tiempo.

Misión 1: Fiesta de globos

La caneca inteligente

Construye una caneca automática y programa su funcionamiento para que pueda detectar lo que ocurre a su alrededor y responder de forma autónoma.

Caneca inteligente en funcionamiento
Misión 1

¡Inicia la misión con una lluvia de globos!

Tu misión será crear un juego en el que deberás explotar globos para conseguir la mayor cantidad de puntos antes de que se acabe el tiempo.

Prepara la fiesta

Organiza el escenario, agrega los personajes y deja listos los elementos que necesitarás para comenzar el juego.

Haz caer los globos

Crea una programación sencilla y guiada para que los globos aparezcan, caigan y sumen puntos cuando los explotes.

¡Acepta el reto!

Haz que los globos tengan diferentes puntajes y agrega un temporizador para conseguir la mayor puntuación antes de que el tiempo llegue a cero.

Juego de los globos

Así funciona el juego: Explota los globos y acumula los puntos

Misión 1 · Paso 1

Prepara la fiesta

Antes de comenzar a programar, organiza los elementos que necesitarás para construir el juego.

Agrega el escenario

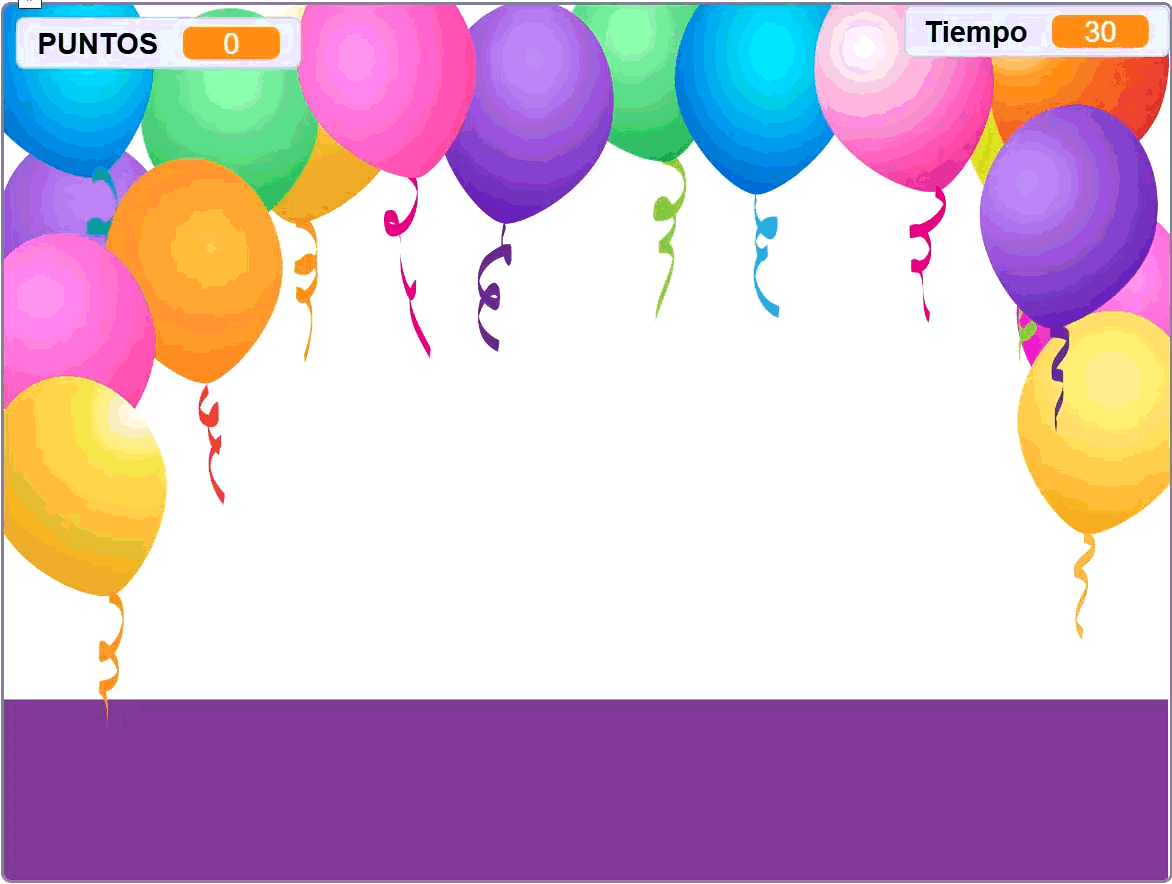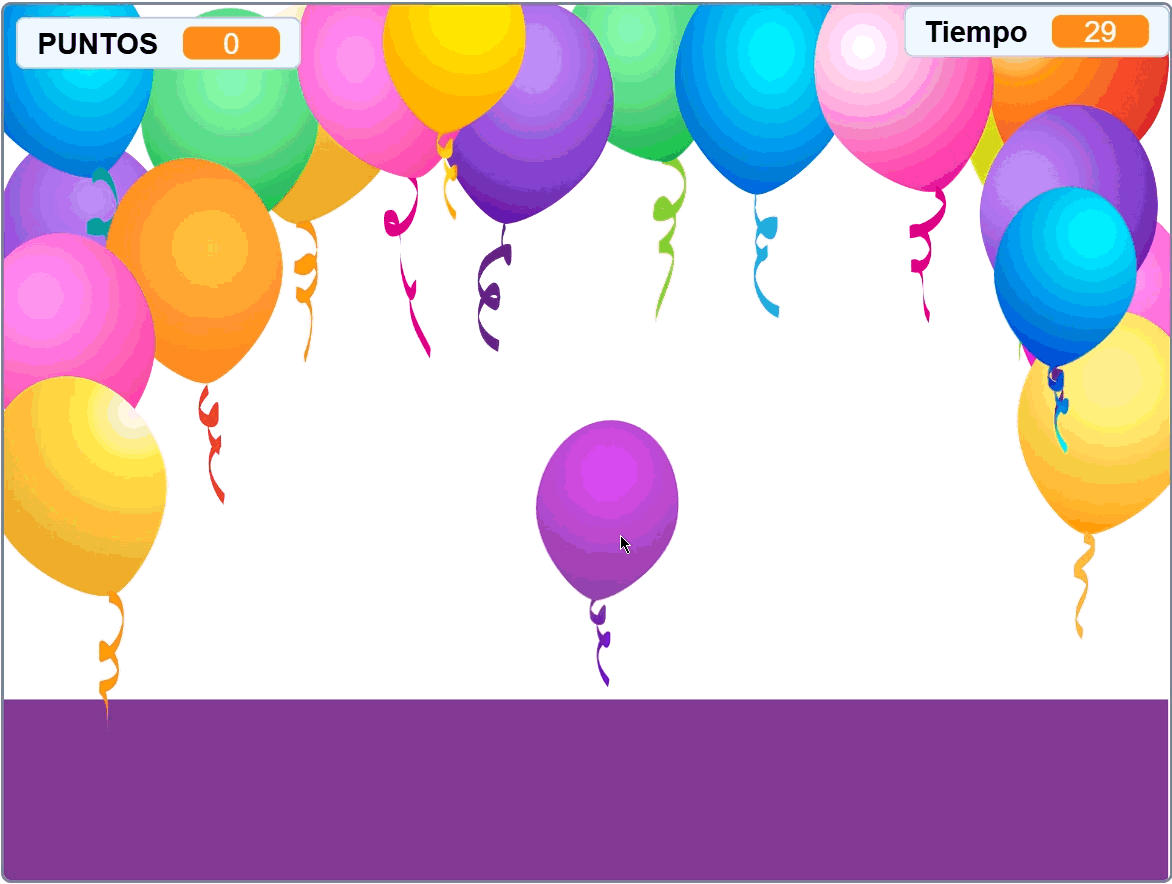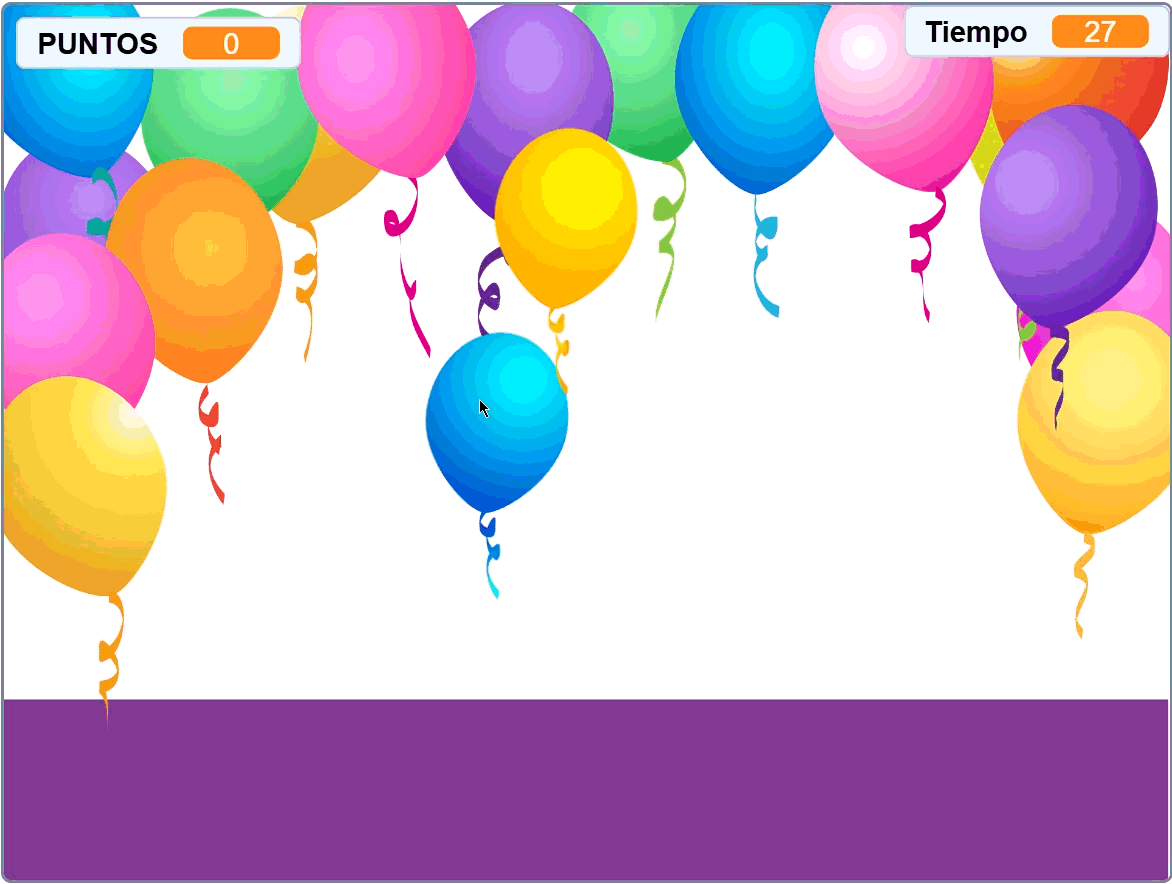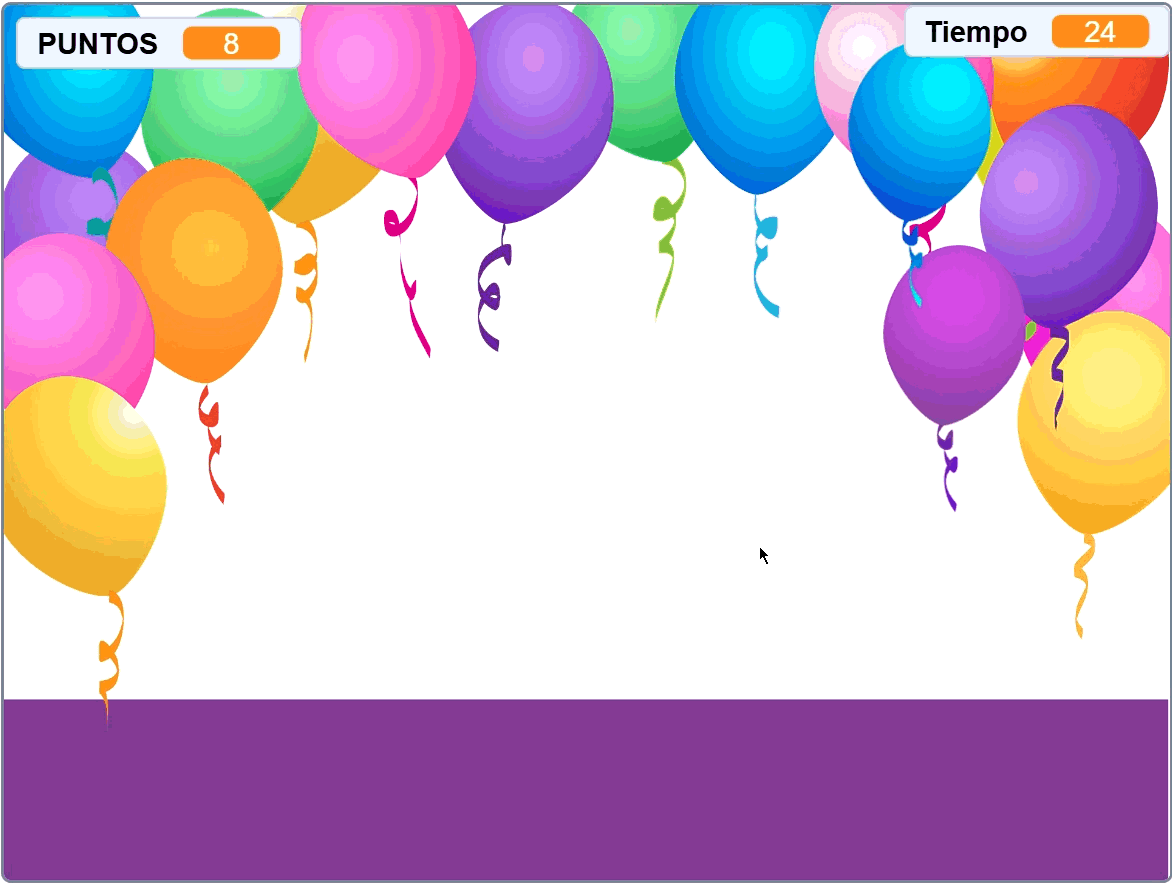
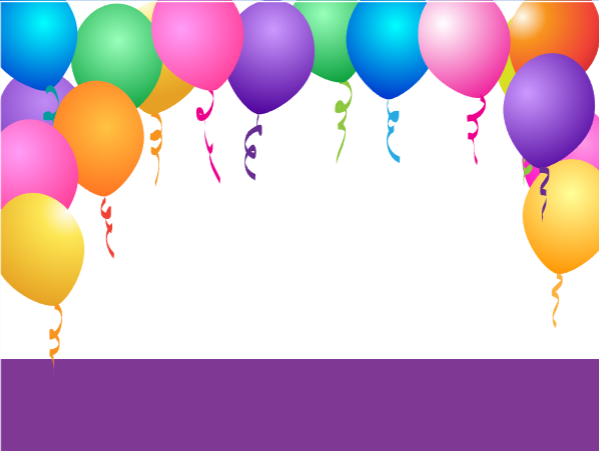
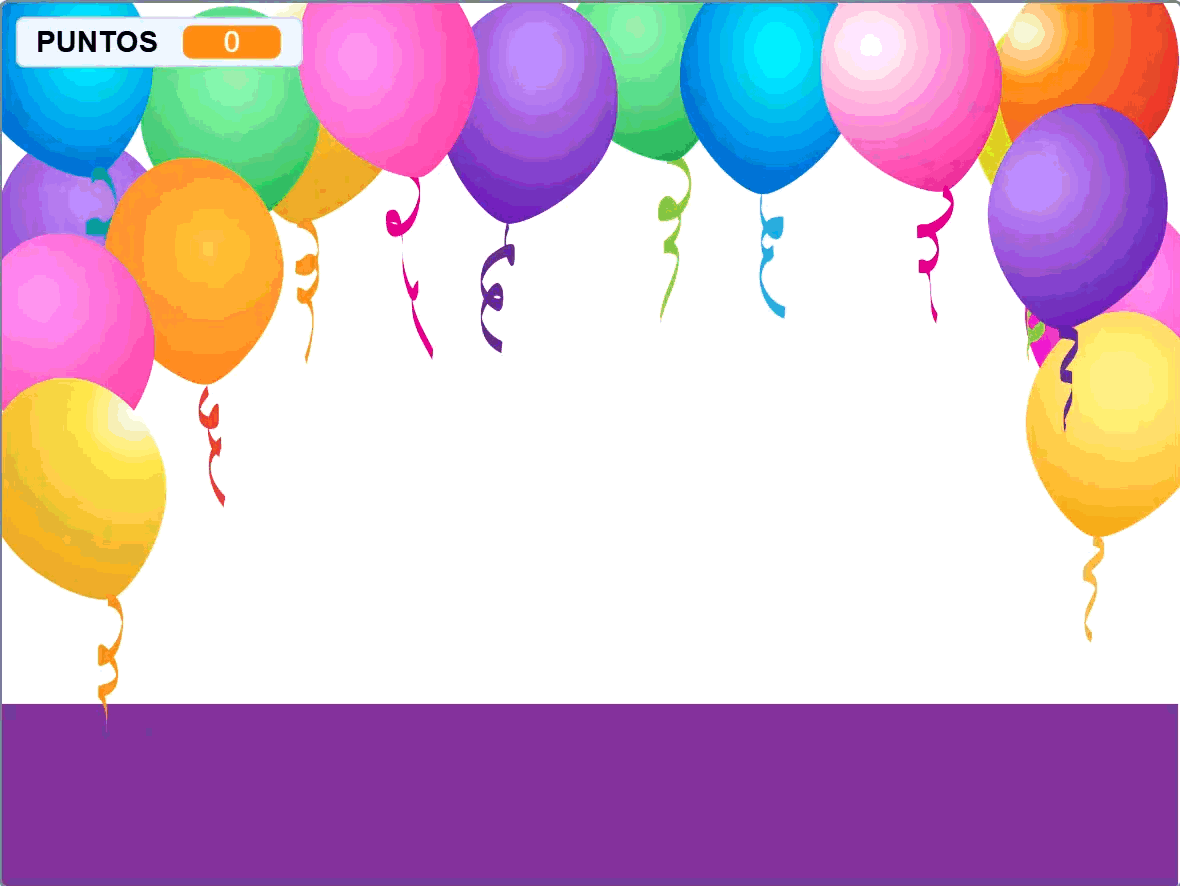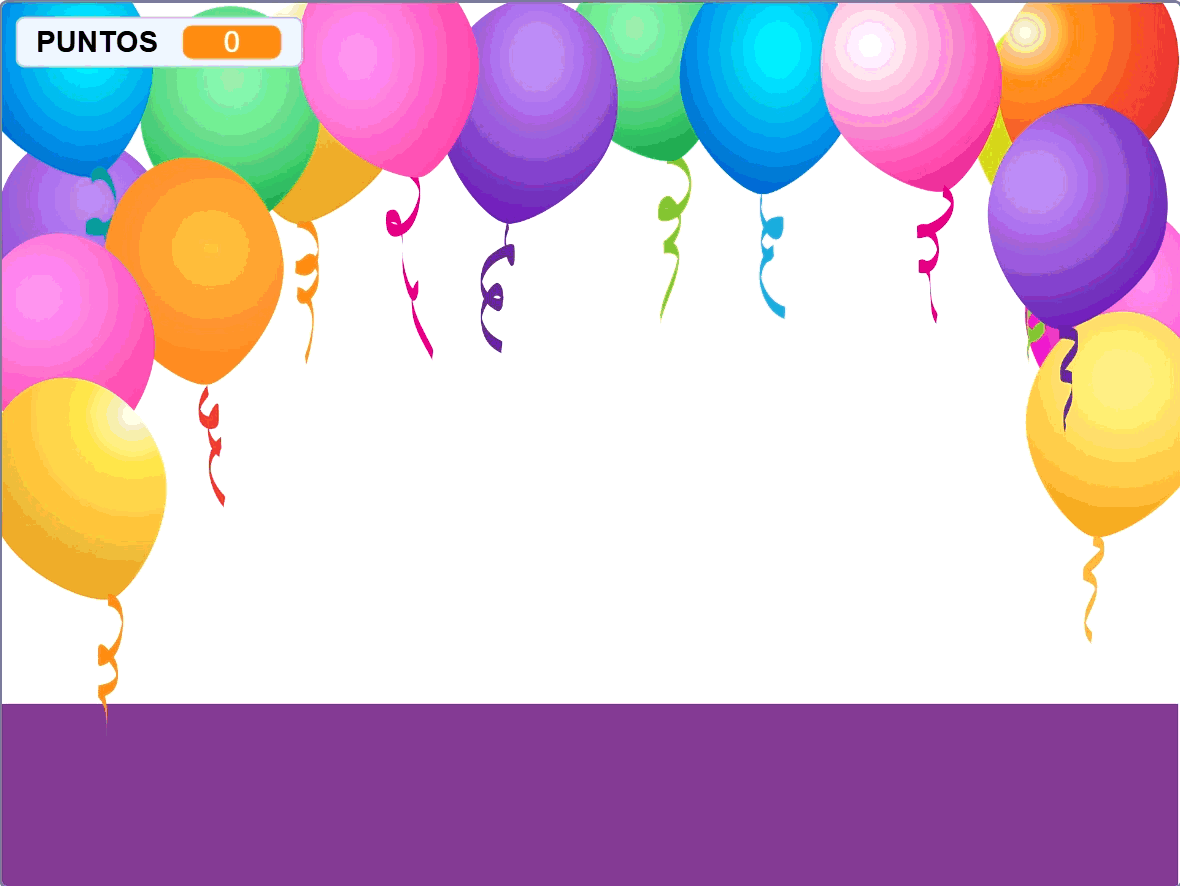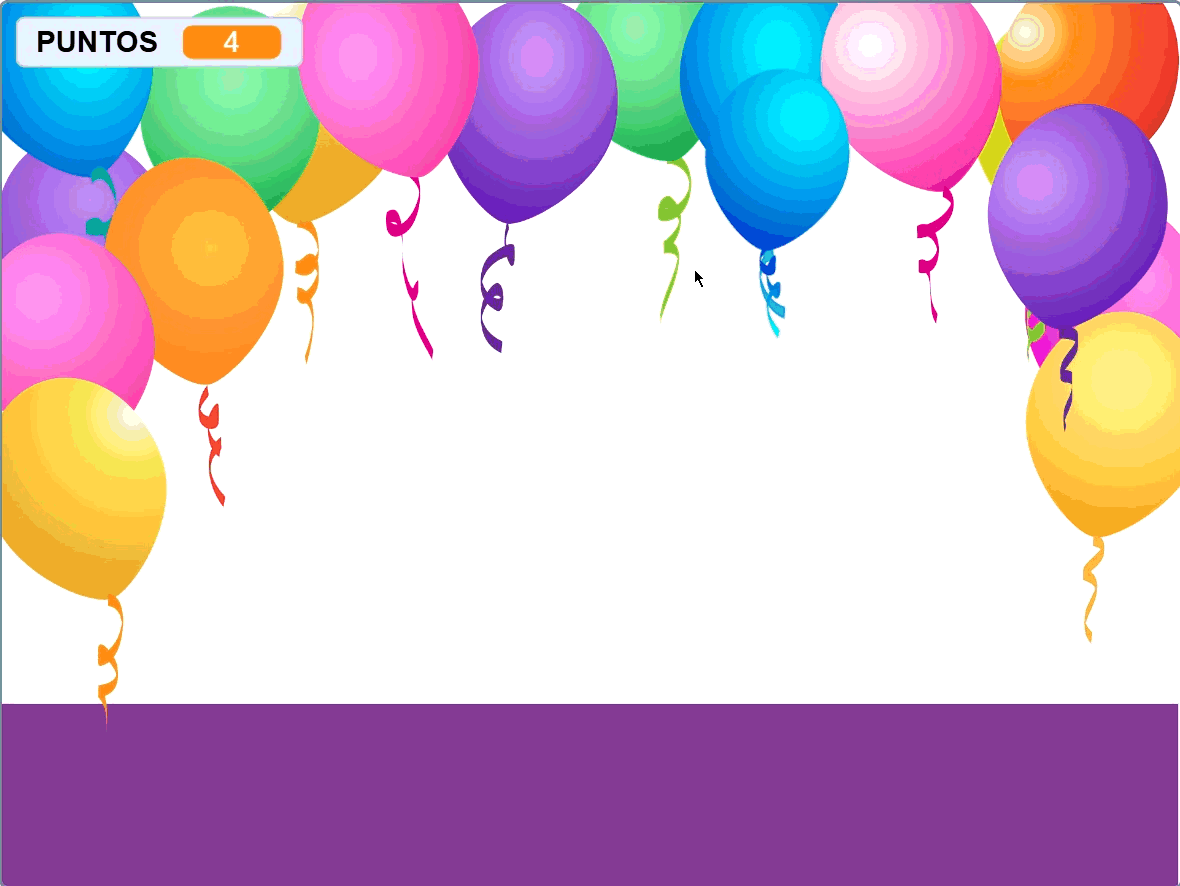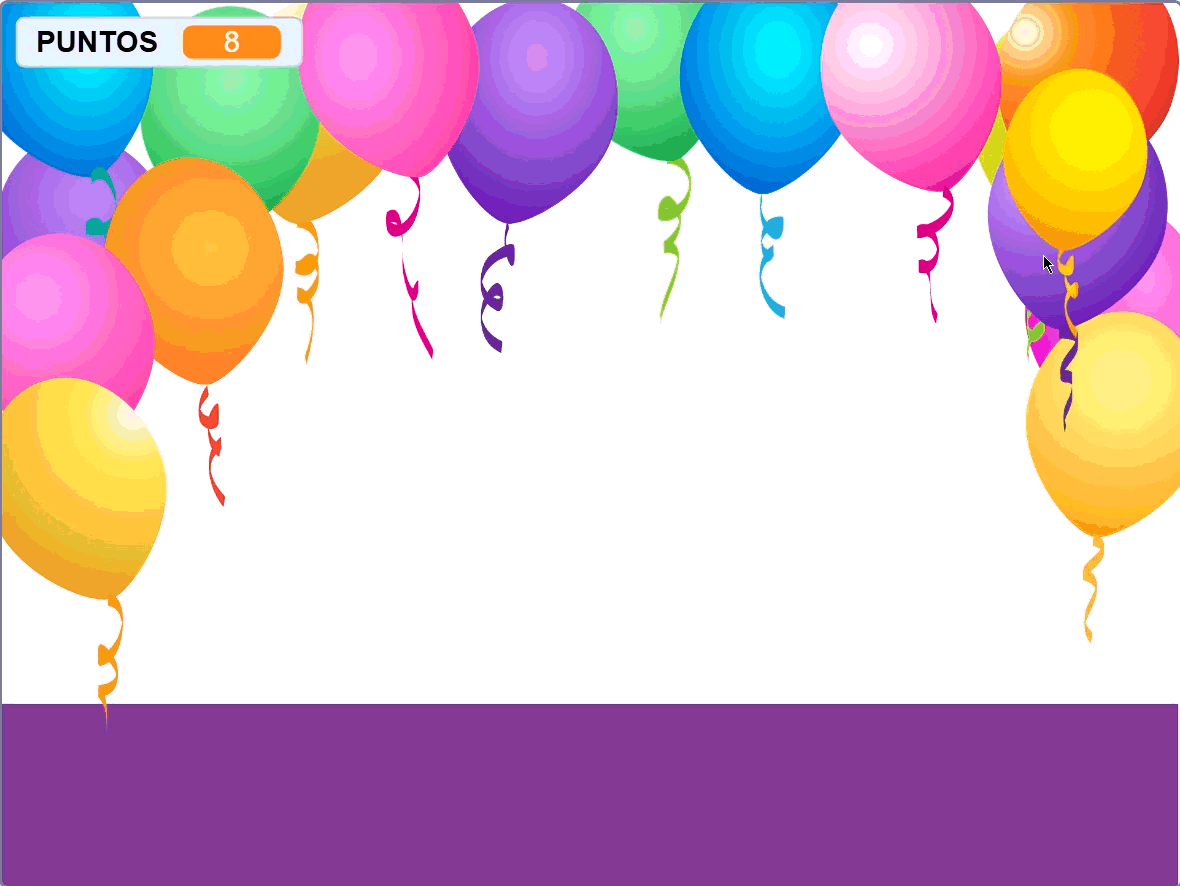
Selecciona el fondo Party para crear el ambiente de la fiesta donde aparecerán los globos.

Fondo Party de Scratch

Agrega el objeto

Añade el sprite Balloon1 y cambia su tamaño a 80 para que tenga una proporción adecuada dentro del escenario.

Sprite Balloon1

Crea las variables

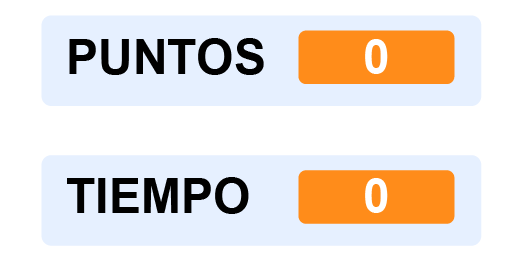
Crea dos variables llamadas PUNTOS y TIEMPO. Marca la casilla de ambas para que sus valores se muestren en el escenario durante toda la partida.

Variables PUNTOS y TIEMPO
Misión 1 · Paso 2

Haz caer los globos

Paso 1: Prepara al globo
Al presionar la bandera verde, fijamos la variable PUNTOS en 0 para comenzar una nueva partida. Luego, escondemos el globo original para que no aparezca en el escenario.

Crea los clones
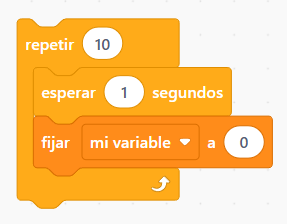
En la misma programación, agrega un bucle por siempre y dentro una espera de 0.5 segundos, luego creamos un clon del globo para generar nuevos globos durante la partida. Después, agrega el siguiente disfraz para que los clones puedan aparecer con diferentes colores.

Disfraces del globo

Paso 2: Ubica los globos
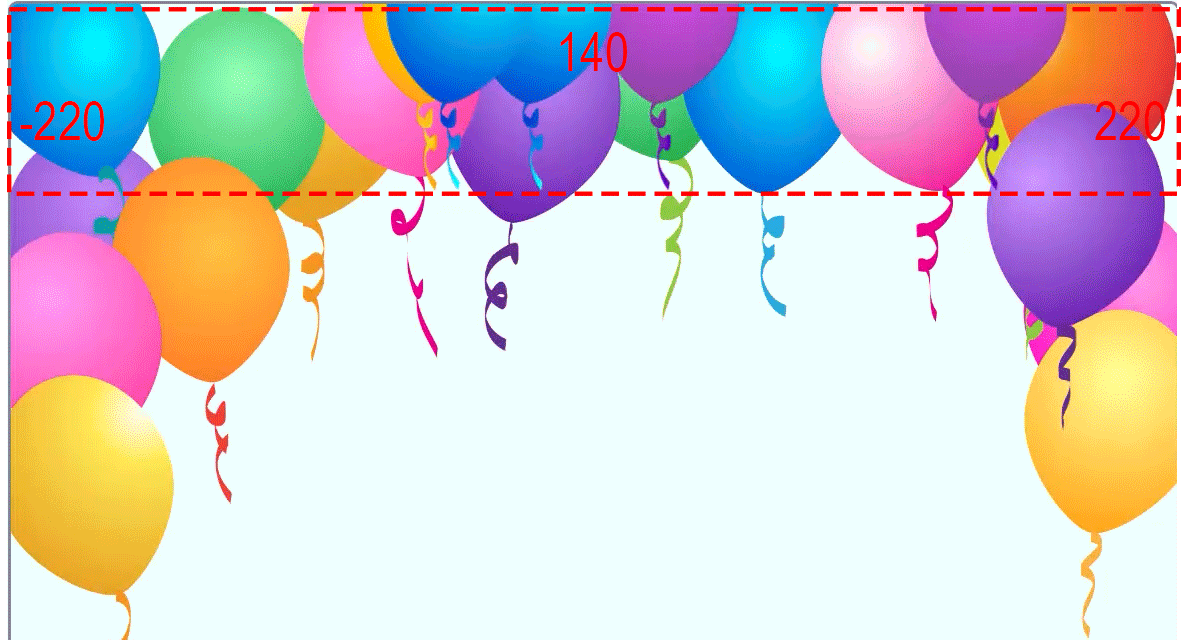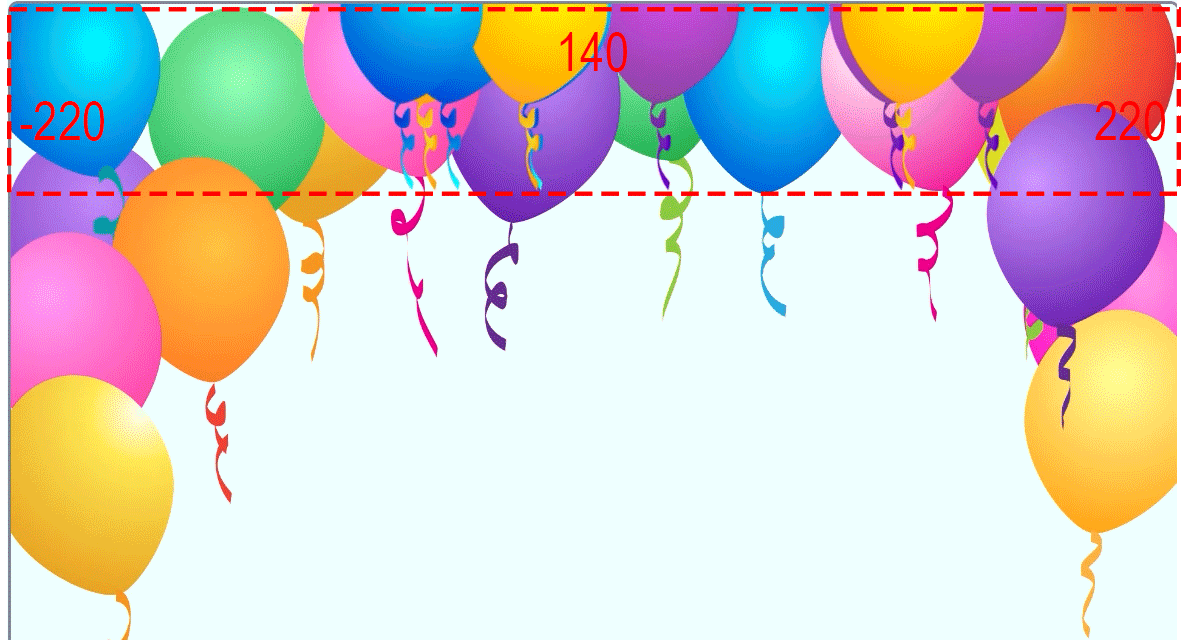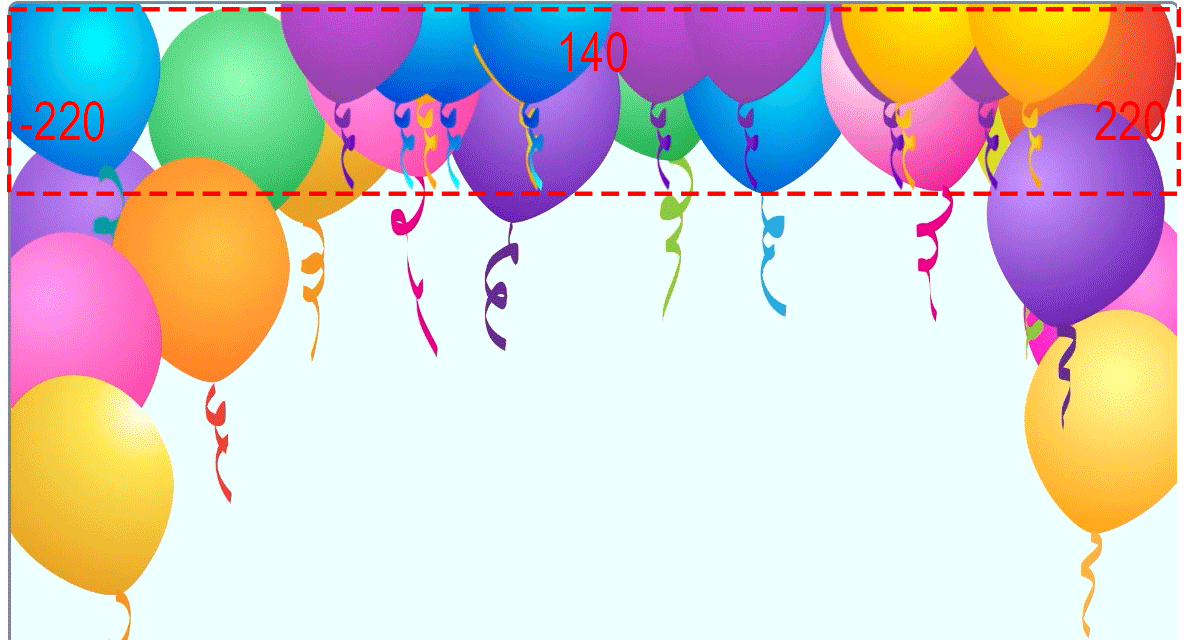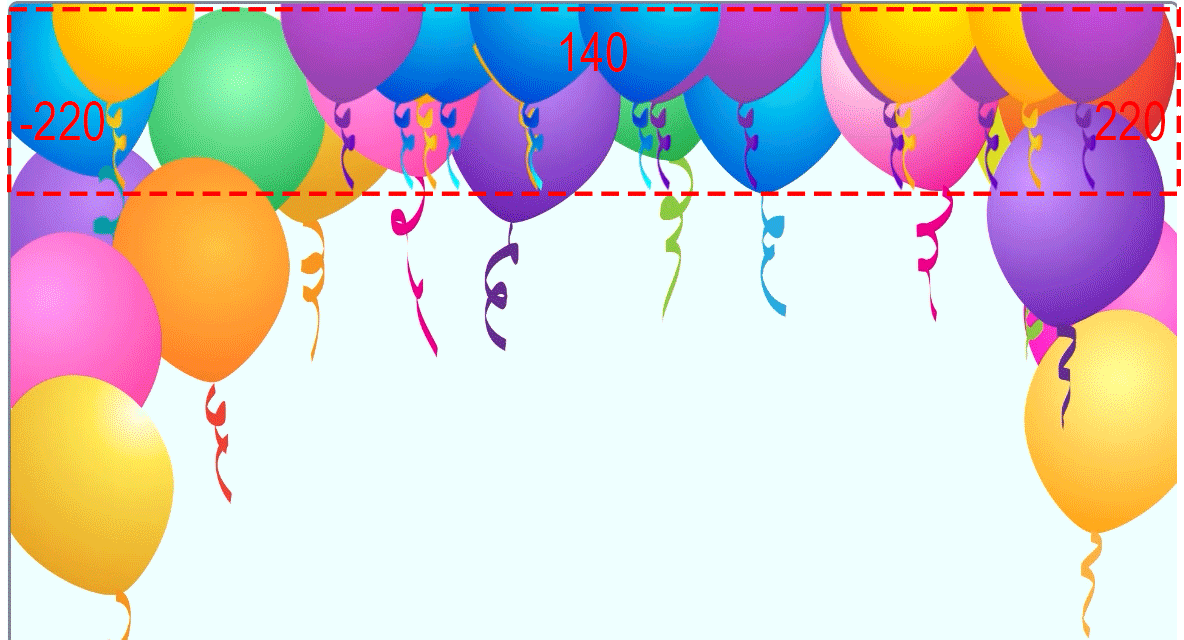
Cuando comienza como clon, cada globo debe ir a una posición aleatoria en entre x: -220 y 220 y ubicarse en y: 140. Así, los globos aparecerán en diferentes lugares de la parte superior del escenario.

Ubicación y animación del globo
Misión 1 · Paso 3

Anima los globos

Siguiendo la programación del paso 2, agrega estos nuevos bloques debajo de los que ya construiste, dentro de la misma secuencia.

Para simular la caída, dentro de un bucle por siempre, usamos cambiar y en -12 y agregamos una espera de 0.05 segundos. De esta manera, el globo descenderá poco a poco y el movimiento se verá más fluido.

Caída de los globos

Eliminar el clon cuando toque el suelo
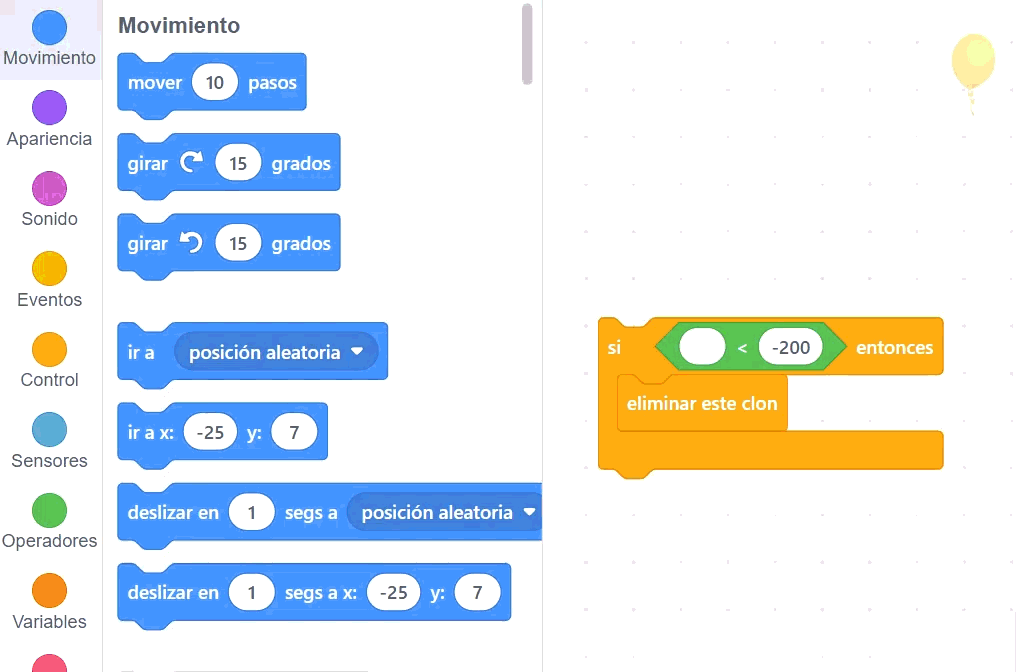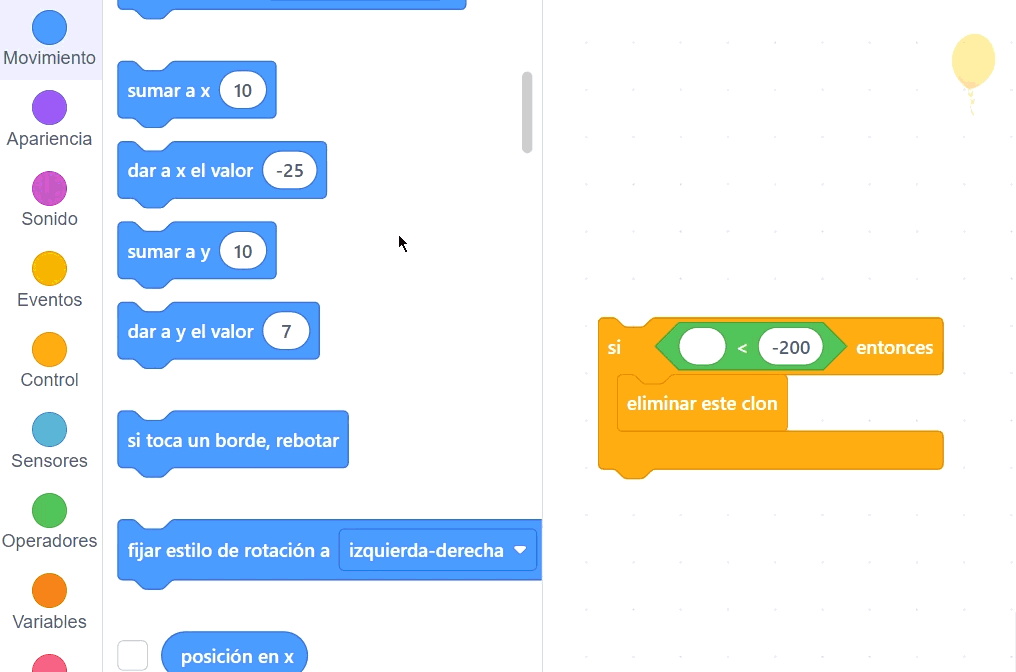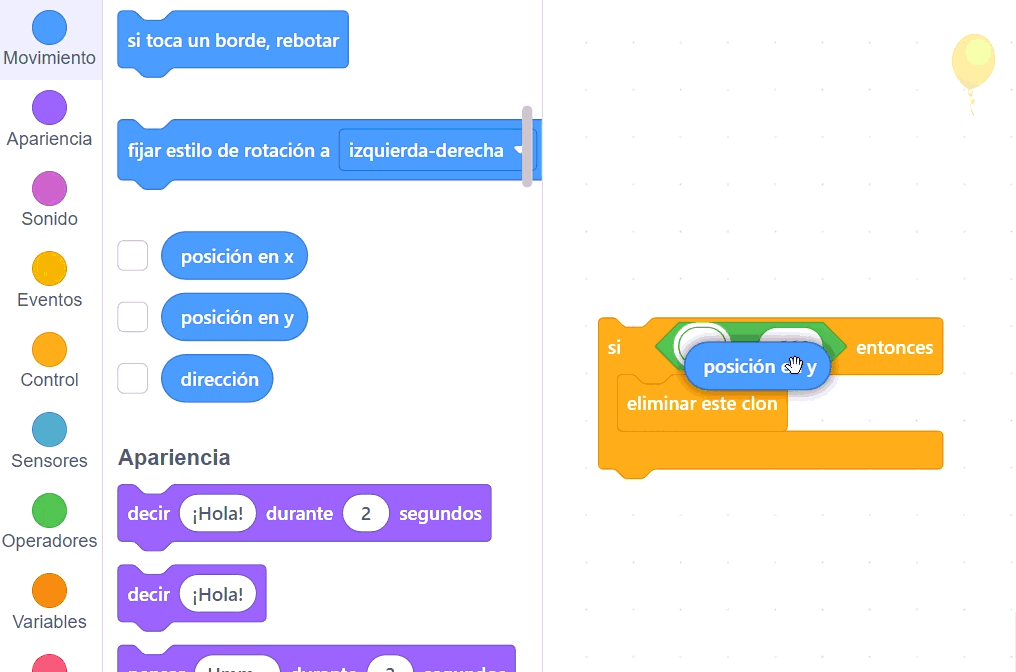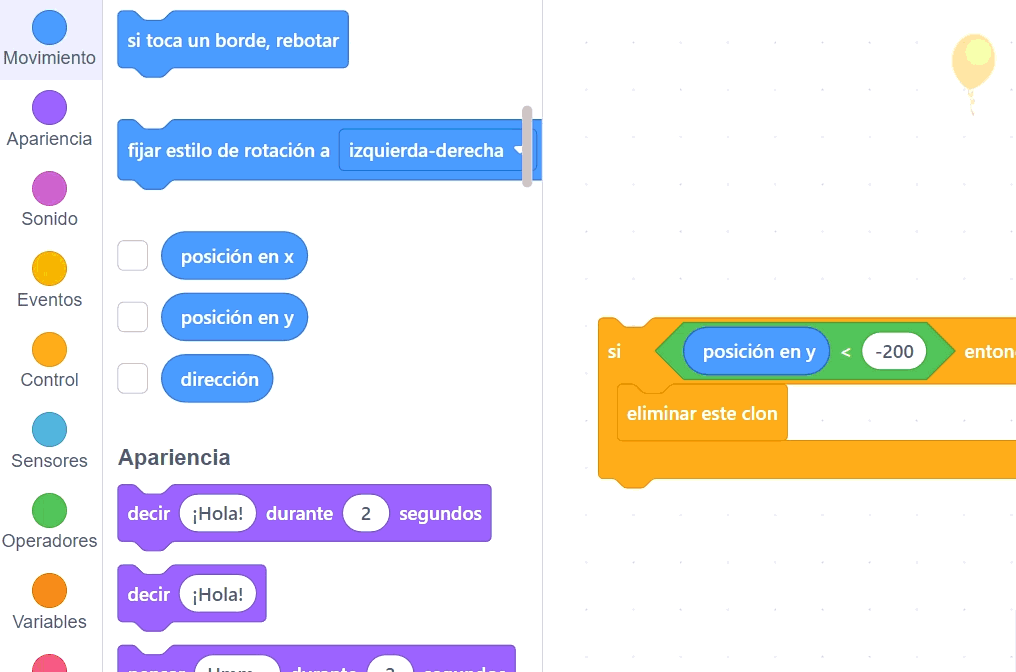
Finalmente, usamos un condicional para verificar si la posición en y es menor que -200 (es decir, si el globo tocó el suelo), entonces debemos eliminar este clon.

Posición en y del globo
?

Nota: El bloque "posición en y" nos indica la coordenada vertical en la que se encuentra el sprite dentro del escenario.

Misión 1 · Pasos 3 y 4

¡Explota, suma y corre contra el tiempo!

Paso 3: Suma puntos al explotar
Cuando el jugador hace clic sobre un globo, la variable PUNTOS cambia en 1. Después, se reproduce el sonido Crunch como confirmación y, finalmente, se elimina el clon para hacer desaparecer el globo.

Suma de puntos al explotar

Paso 4: Activa la cuenta regresiva
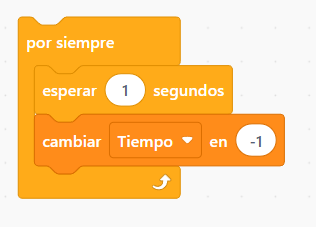
El juego tendrá un tiempo limitado de 30 segundos. Durante la partida, la variable TIEMPO irá disminuyendo cada segundo hasta llegar a 0. Cuando esto ocurra, el programa detendrá todas las acciones y la partida terminará automáticamente.

Pregunta: ¿Cuál crees que es la programación correcta para hacer que el tiempo disminuya durante la partida?

Toca la imagen con los bloques que sirvan para la programación del paso 4

Opción de programación A Opción de programación B
Reto

¡Reto: No todos los globos suman!

En este reto pondrás a prueba tu atención y tus habilidades de programación. Algunos globos aumentarán tu puntaje, pero habrá un color que deberás evitar porque, si haces clic sobre él, perderás puntos.

Modifica una de las programaciones del juego para cumplir con esta nueva regla y, cuando termines, ¡prueba tu juego y consigue la mayor puntuación posible!

Reto de los globos
Pistas

Pistas para superar el reto

¿Cuántas condiciones necesitas si tienes tres globos?

Recuerda: si cada globo suma o resta puntos según su color, la programación de la explosión necesita una condición si por cada color de globo que quieras verificar.

Tip: El sonido y la desaparición del globo deben ocurrir después de revisar el puntaje, sin importar qué color hayas seleccionado.

Nuevo bloque

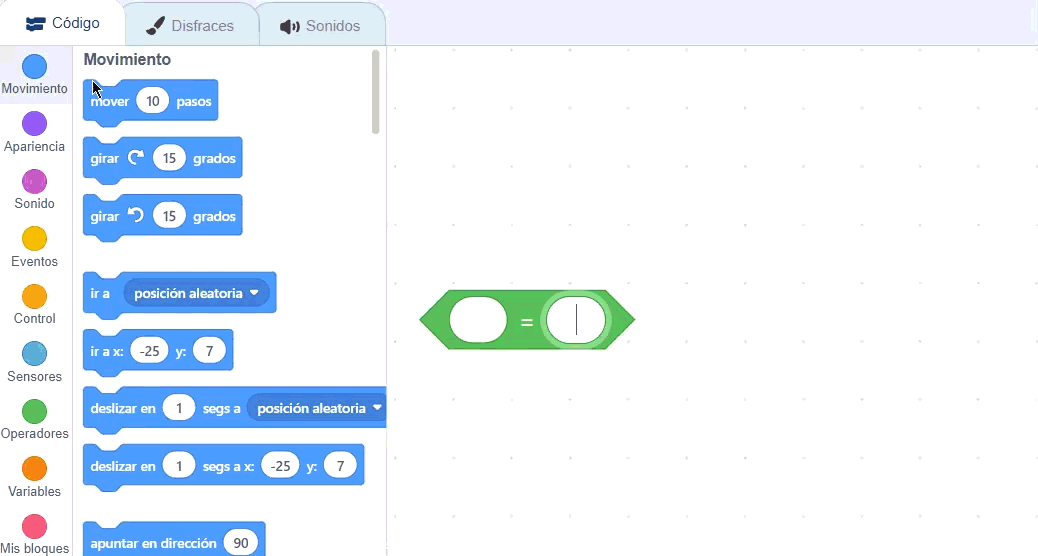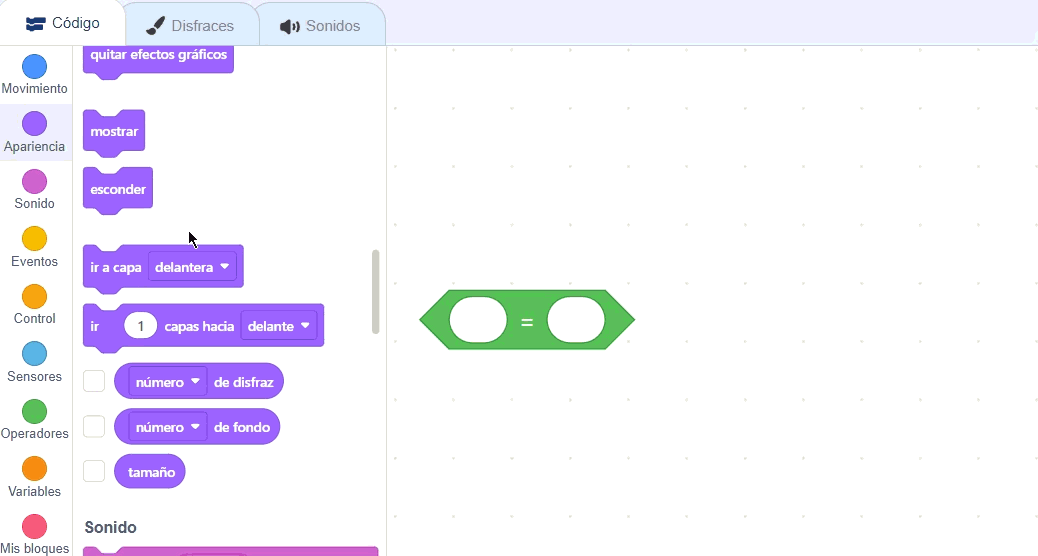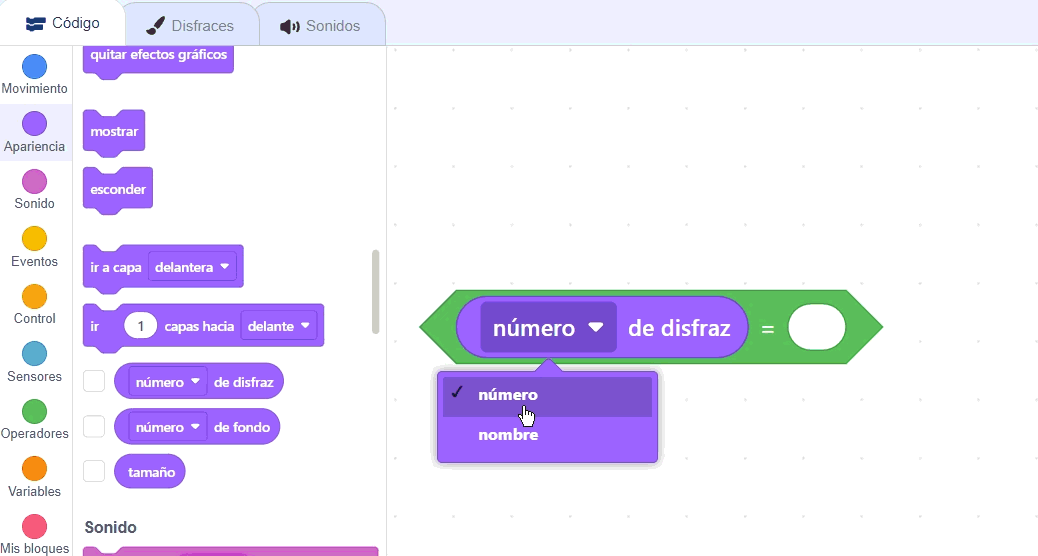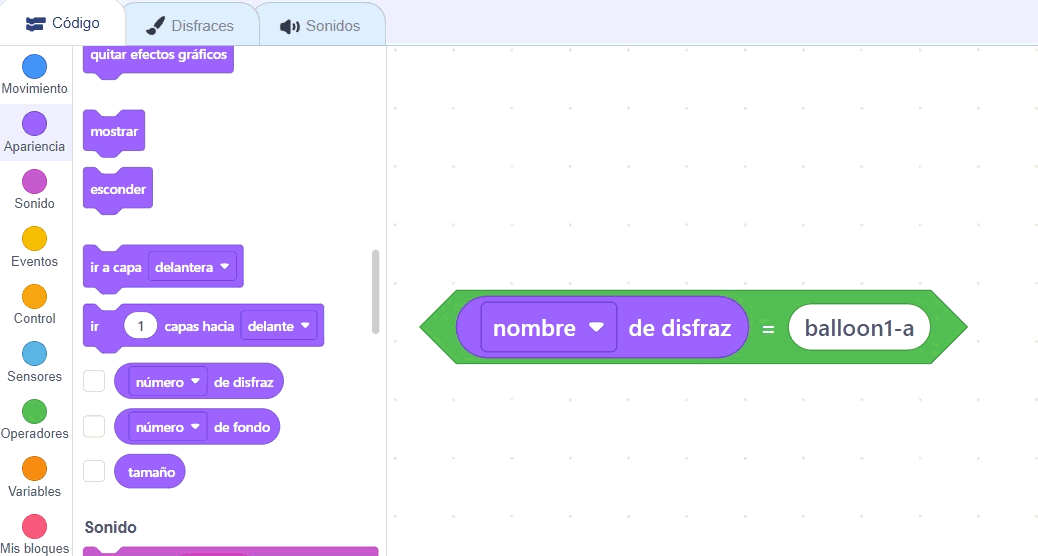
Para saber qué color de globo fue seleccionado, busca un bloque que te permita identificar el nombre del disfraz actual del sprite. Luego podrás usar ese dato dentro de una condición para decidir cuántos puntos sumar o restar.

Bloque del nombre del disfraz
Repaso · Octabio

Del clic al sensor: una acción, una respuesta

En Scratch aprendimos que cuando ocurre una acción, el programa puede responder de una forma determinada. Al hacer clic sobre un globo, el juego detecta lo que ocurrió y suma puntos.

Ahora llevaremos esa misma idea a Octabio. En lugar de detectar un clic, utilizaremos un sensor para reconocer cuando una mano se acerca al cesto. Cuando esto suceda, el programa responderá activando el mecanismo para subir la puerta automáticamente.

En ambos casos ocurre la misma lógica:

👁
Detectar

el clic o el sensor

Comprobar

lo que ocurre

Responder

sumar puntos / abrir la puerta

Ejemplo: Octabio también responde a una acción

Ejemplo: Octabio responde al aplauso
Misión

Una caneca inteligente

En el colegio, muchas personas evitan tocar la tapa de la caneca porque puede estar sucia. Si la dejan abierta, aparecen malos olores y los residuos quedan expuestos.

La solución

Construirás un prototipo de caneca inteligente con Octabio. Un sensor detectará la mano; el programa decidirá cuándo actuar y un servomotor abrirá la tapa. Después de unos segundos, la tapa se cerrará automáticamente.

?

Reto: ¿cómo abrir y cerrar la tapa en el momento correcto sin que la persona tenga que tocarla?

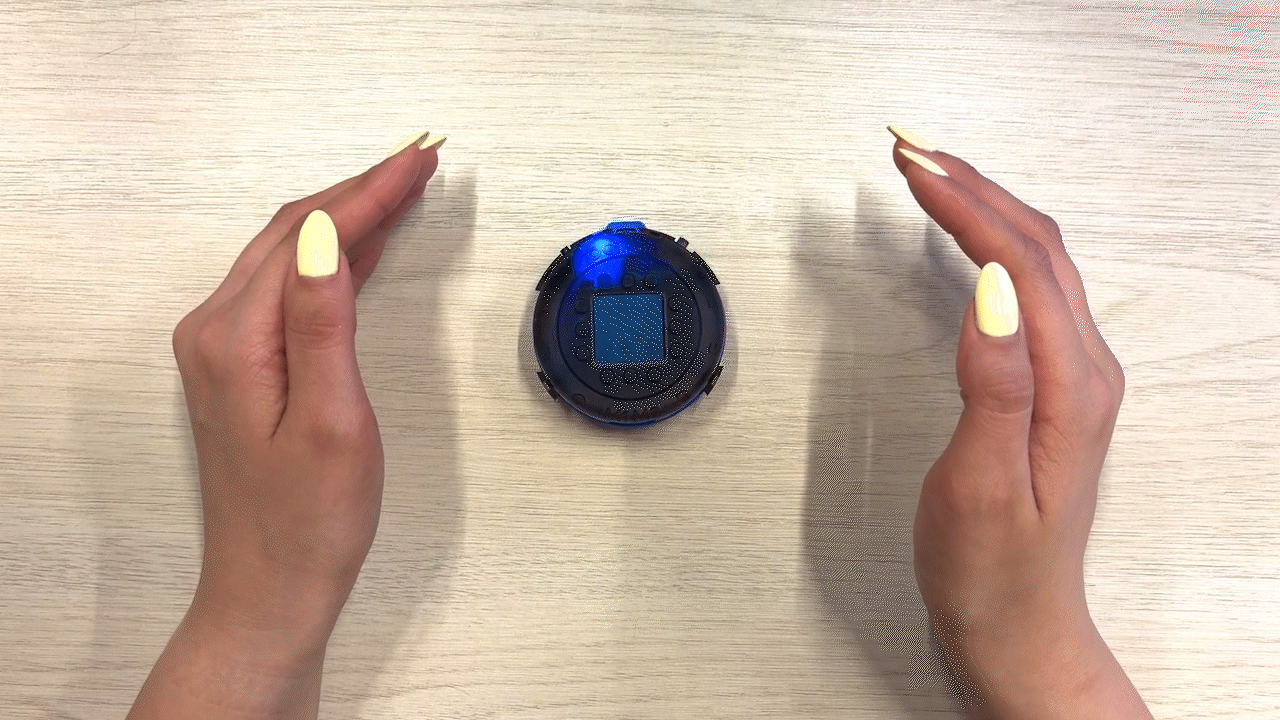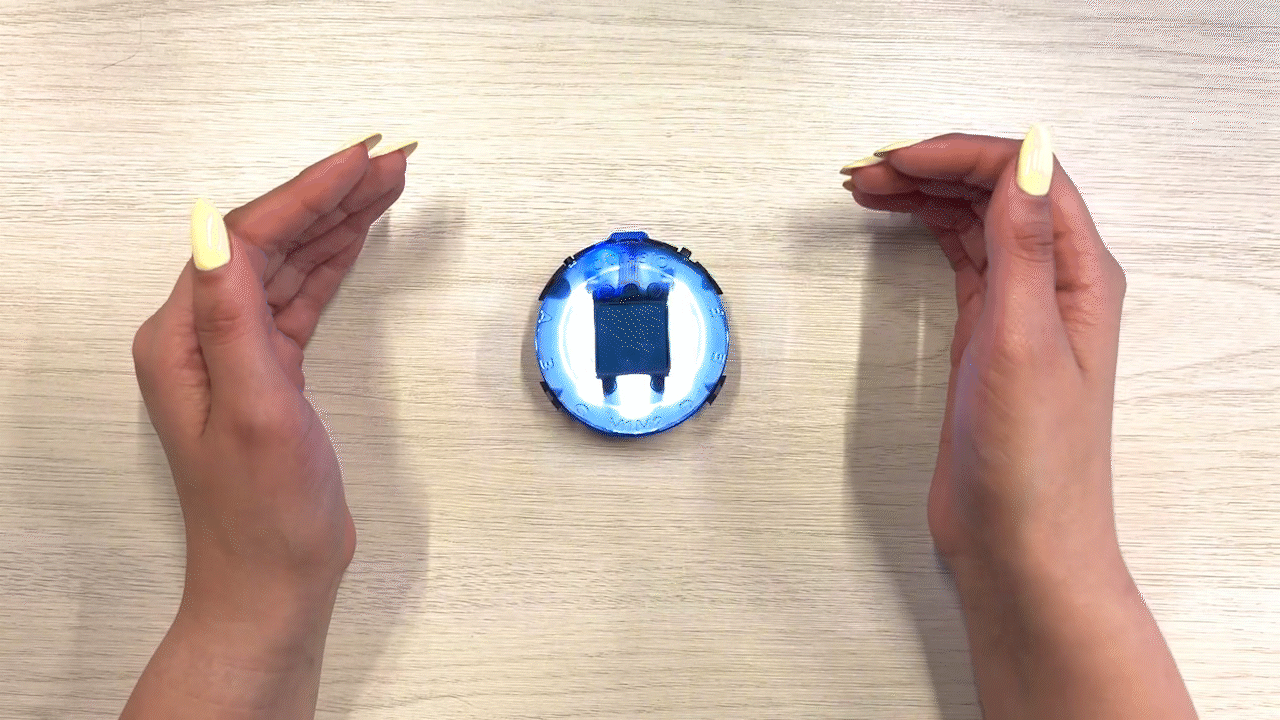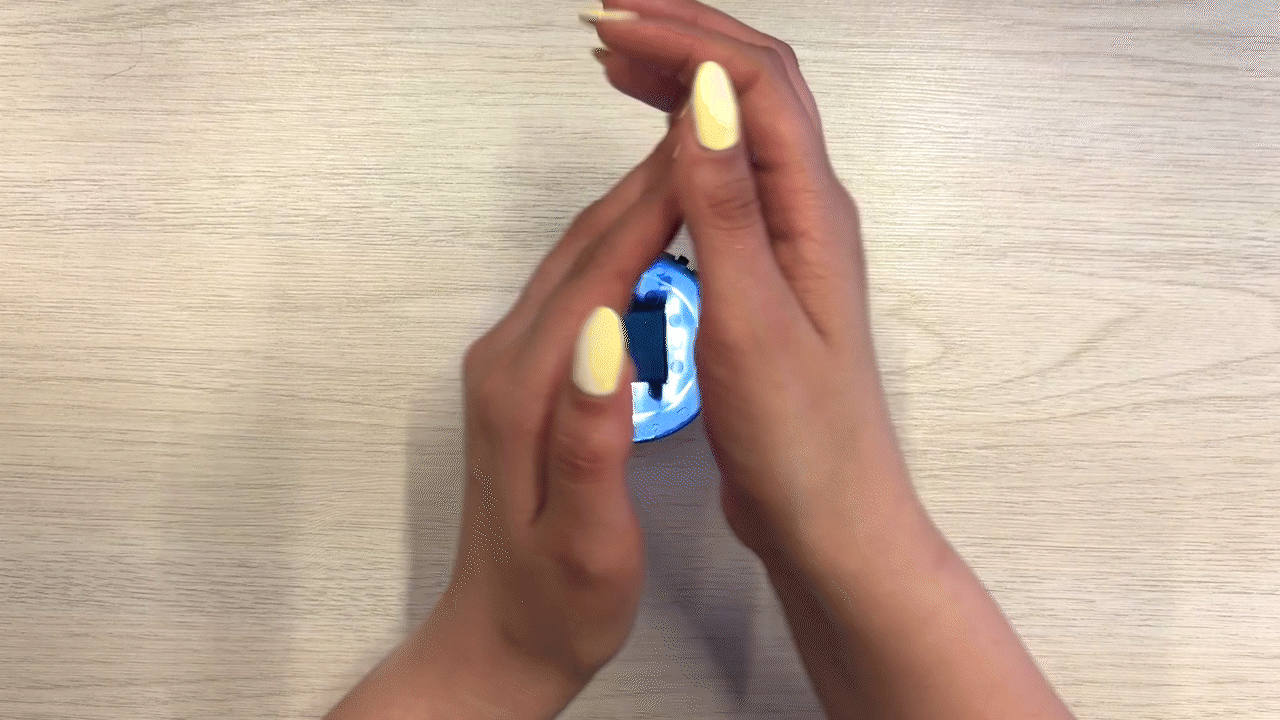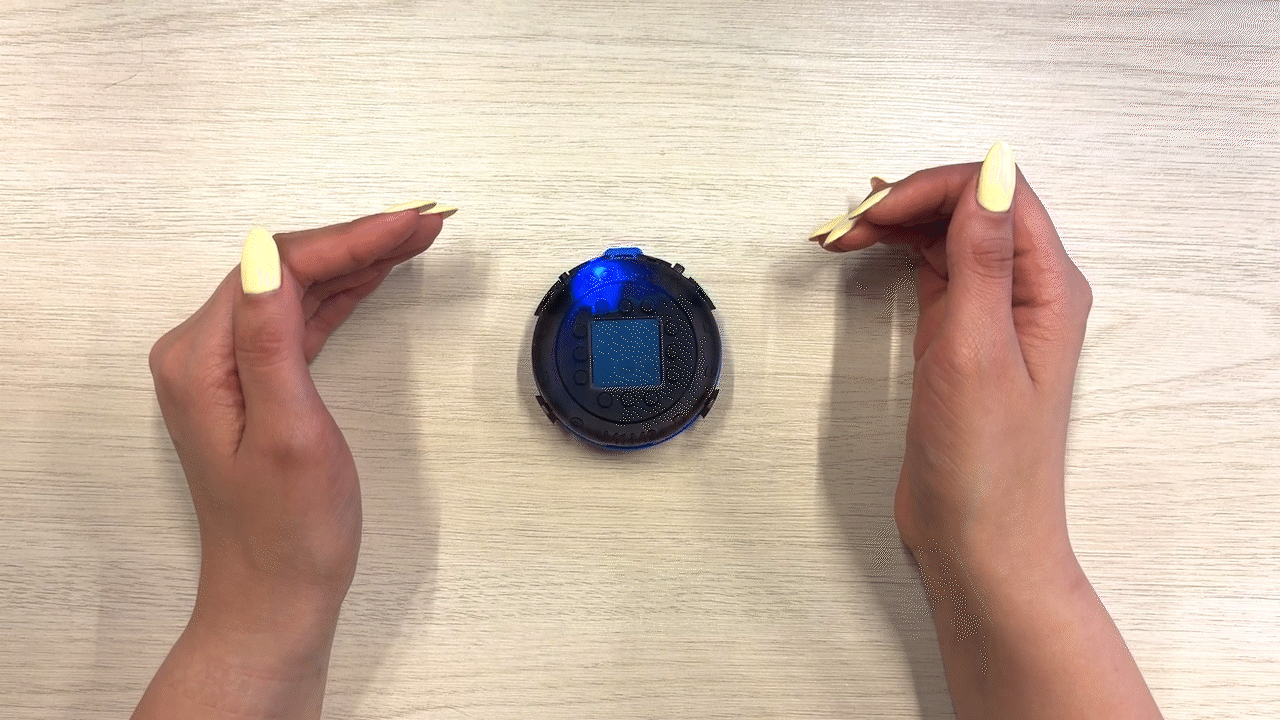
La caneca inteligente abre su tapa cuando detecta una mano cerca Así funciona la caneca inteligente.
Nuevo concepto

Sensores y actuadores

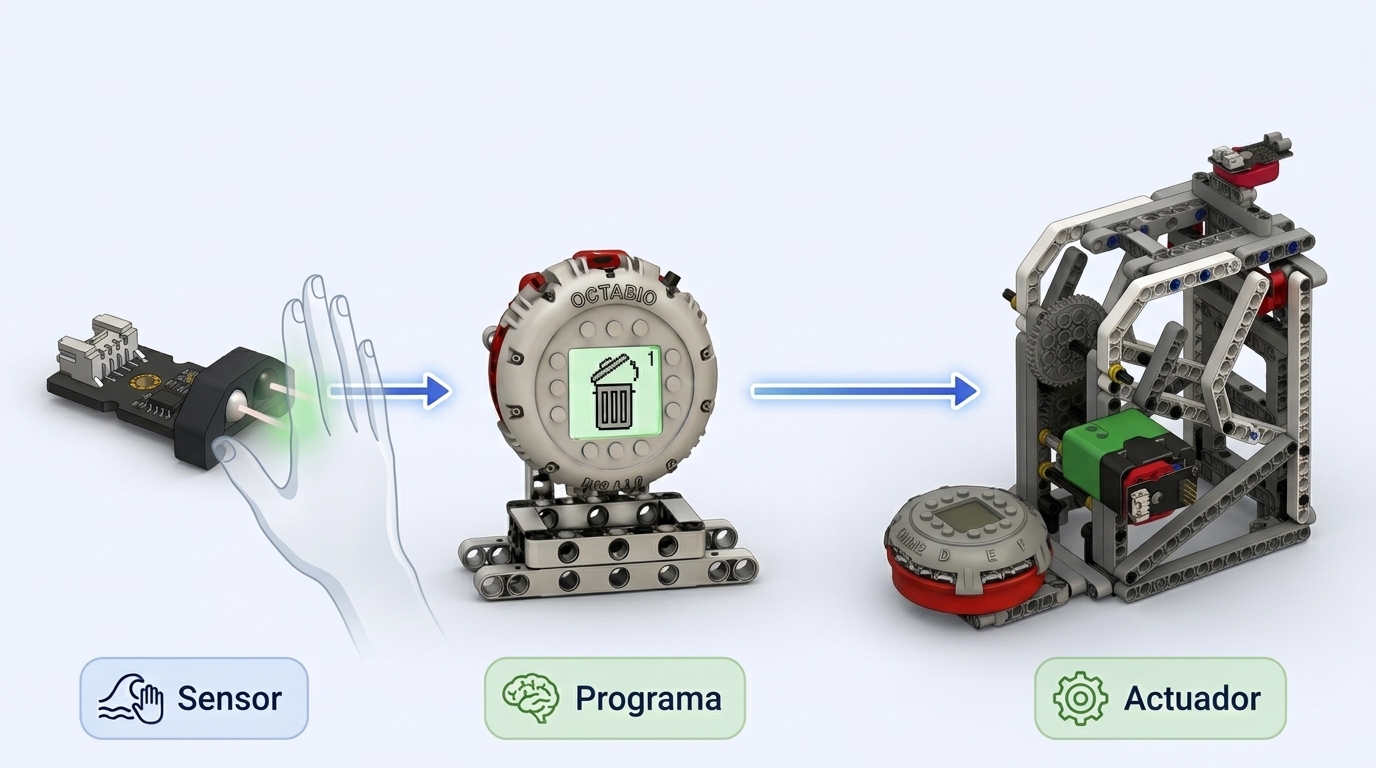
La caneca funciona porque tres partes colaboran continuamente.

Sensor: recibe información del entorno. El sensor de obstáculos avisa si hay una mano cerca.

Programa: compara la lectura y decide si la tapa debe abrirse o permanecer cerrada.

Actuador: El servomotor abre y cierra la tapa.

i

El sensor lee, el programa decide y el actuador actúa: si detecta tu mano, la caneca abre su tapa y tú lo puedes comprobar.

Proceso de la caneca inteligente: el sensor detecta, el programa decide y el actuador abre la tapa

Sensor

Detecta la mano

Programa

Decide según el valor

Actuador

Abre la tapa

El elemento

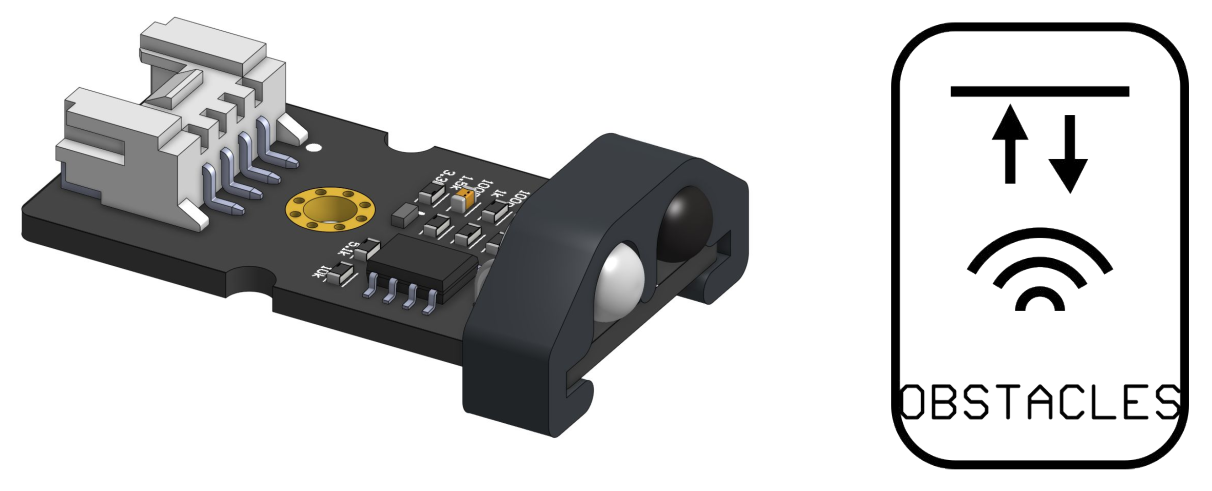
El sensor de obstáculos

Detecta objetos cercanos usando luz infrarroja: envía una señal de luz y, si rebota de vuelta, significa que hay algo cerca.

Entrega una lectura digital con dos valores: 0 cuando no detecta un objeto y 1 cuando encuentra uno cerca.

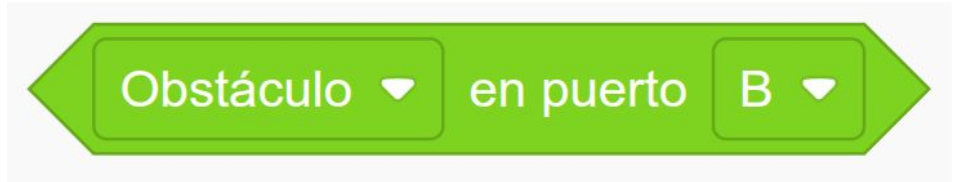
En Octabio Blocks se lee con el bloque de sensores digitales. Debes escoger Obstáculo y el puerto donde lo conectaste.

i

No mide centímetros: responde como una pregunta de sí o no, ideal para saber si una mano se acercó.

Sensor de obstáculos de Octabio Bloque de sensores digitales: opción Obstáculo y puerto en Octabio Blocks
El elemento

El servomotor

Un servomotor permite controlar con precisión la posición angular de su eje y mantenerla estable.

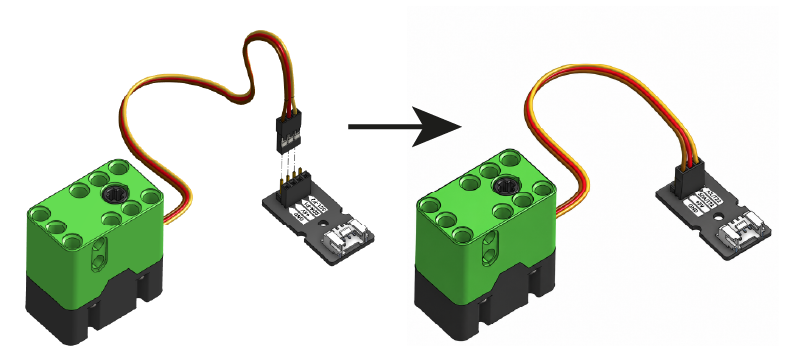
Para conectarlo, usa el módulo de extensión: cable marrón a GND, rojo a +5V y naranja a P1. Luego conecta el módulo a Octabio con un cable Grove.

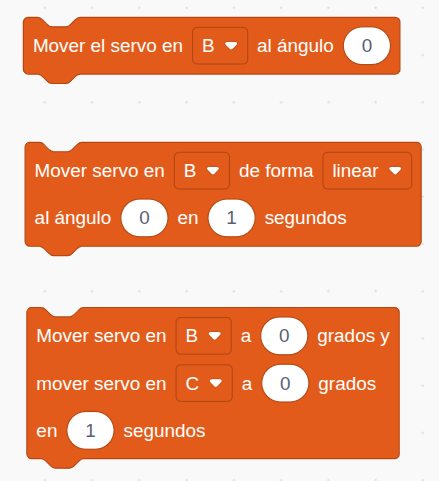
Los bloques de la categoría Motor permiten elegir el puerto, el ángulo, el tiempo y la forma del movimiento.

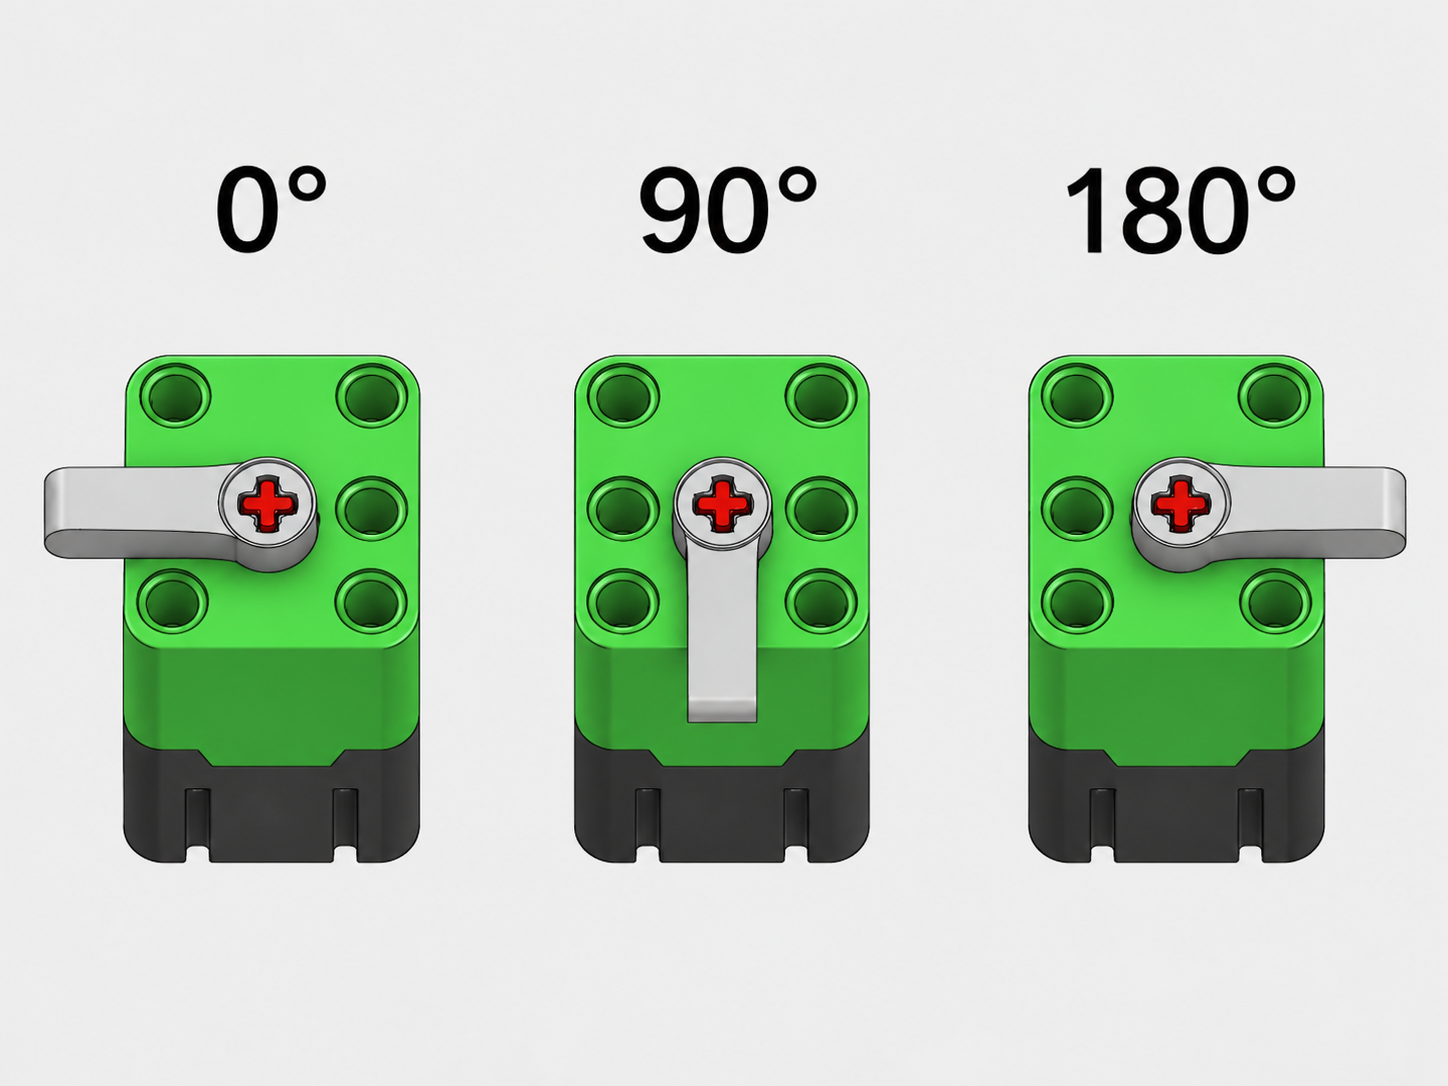
Dos posiciones

: tapa cerrada. 90°: tapa abierta. Si tu estructura se mueve al contrario, intercambia estos ángulos después de probar.

Servomotor de Octabio en dos posiciones Bloques de la categoría Motor para controlar el servomotor
Nuevo concepto

¿Cómo controla el servomotor la tapa de la caneca?

El servomotor se mueve hasta posiciones específicas indicando un ángulo, con un recorrido de a 180°, como se muestra en la imagen.

: posición inicial del brazo. 90°: gira un cuarto de vuelta y levanta la tapa. 180°: posición más alejada del recorrido.

En nuestro proyecto usaremos principalmente y 90°: al detectar un objeto, el servomotor va a 90° y abre la tapa; después de unos segundos regresa a y la cierra.

i

Idea clave: el ángulo programado determina cuánto se mueve la tapa de la caneca.

Recorrido del servomotor de 0° a 180°: posiciones inicial, de apertura de la tapa y máxima
Vamos a construir

Construyamos la caneca inteligente

Ya aprendiste lo necesario. Ahora vas a construir tu caneca inteligente en 4 pasos.

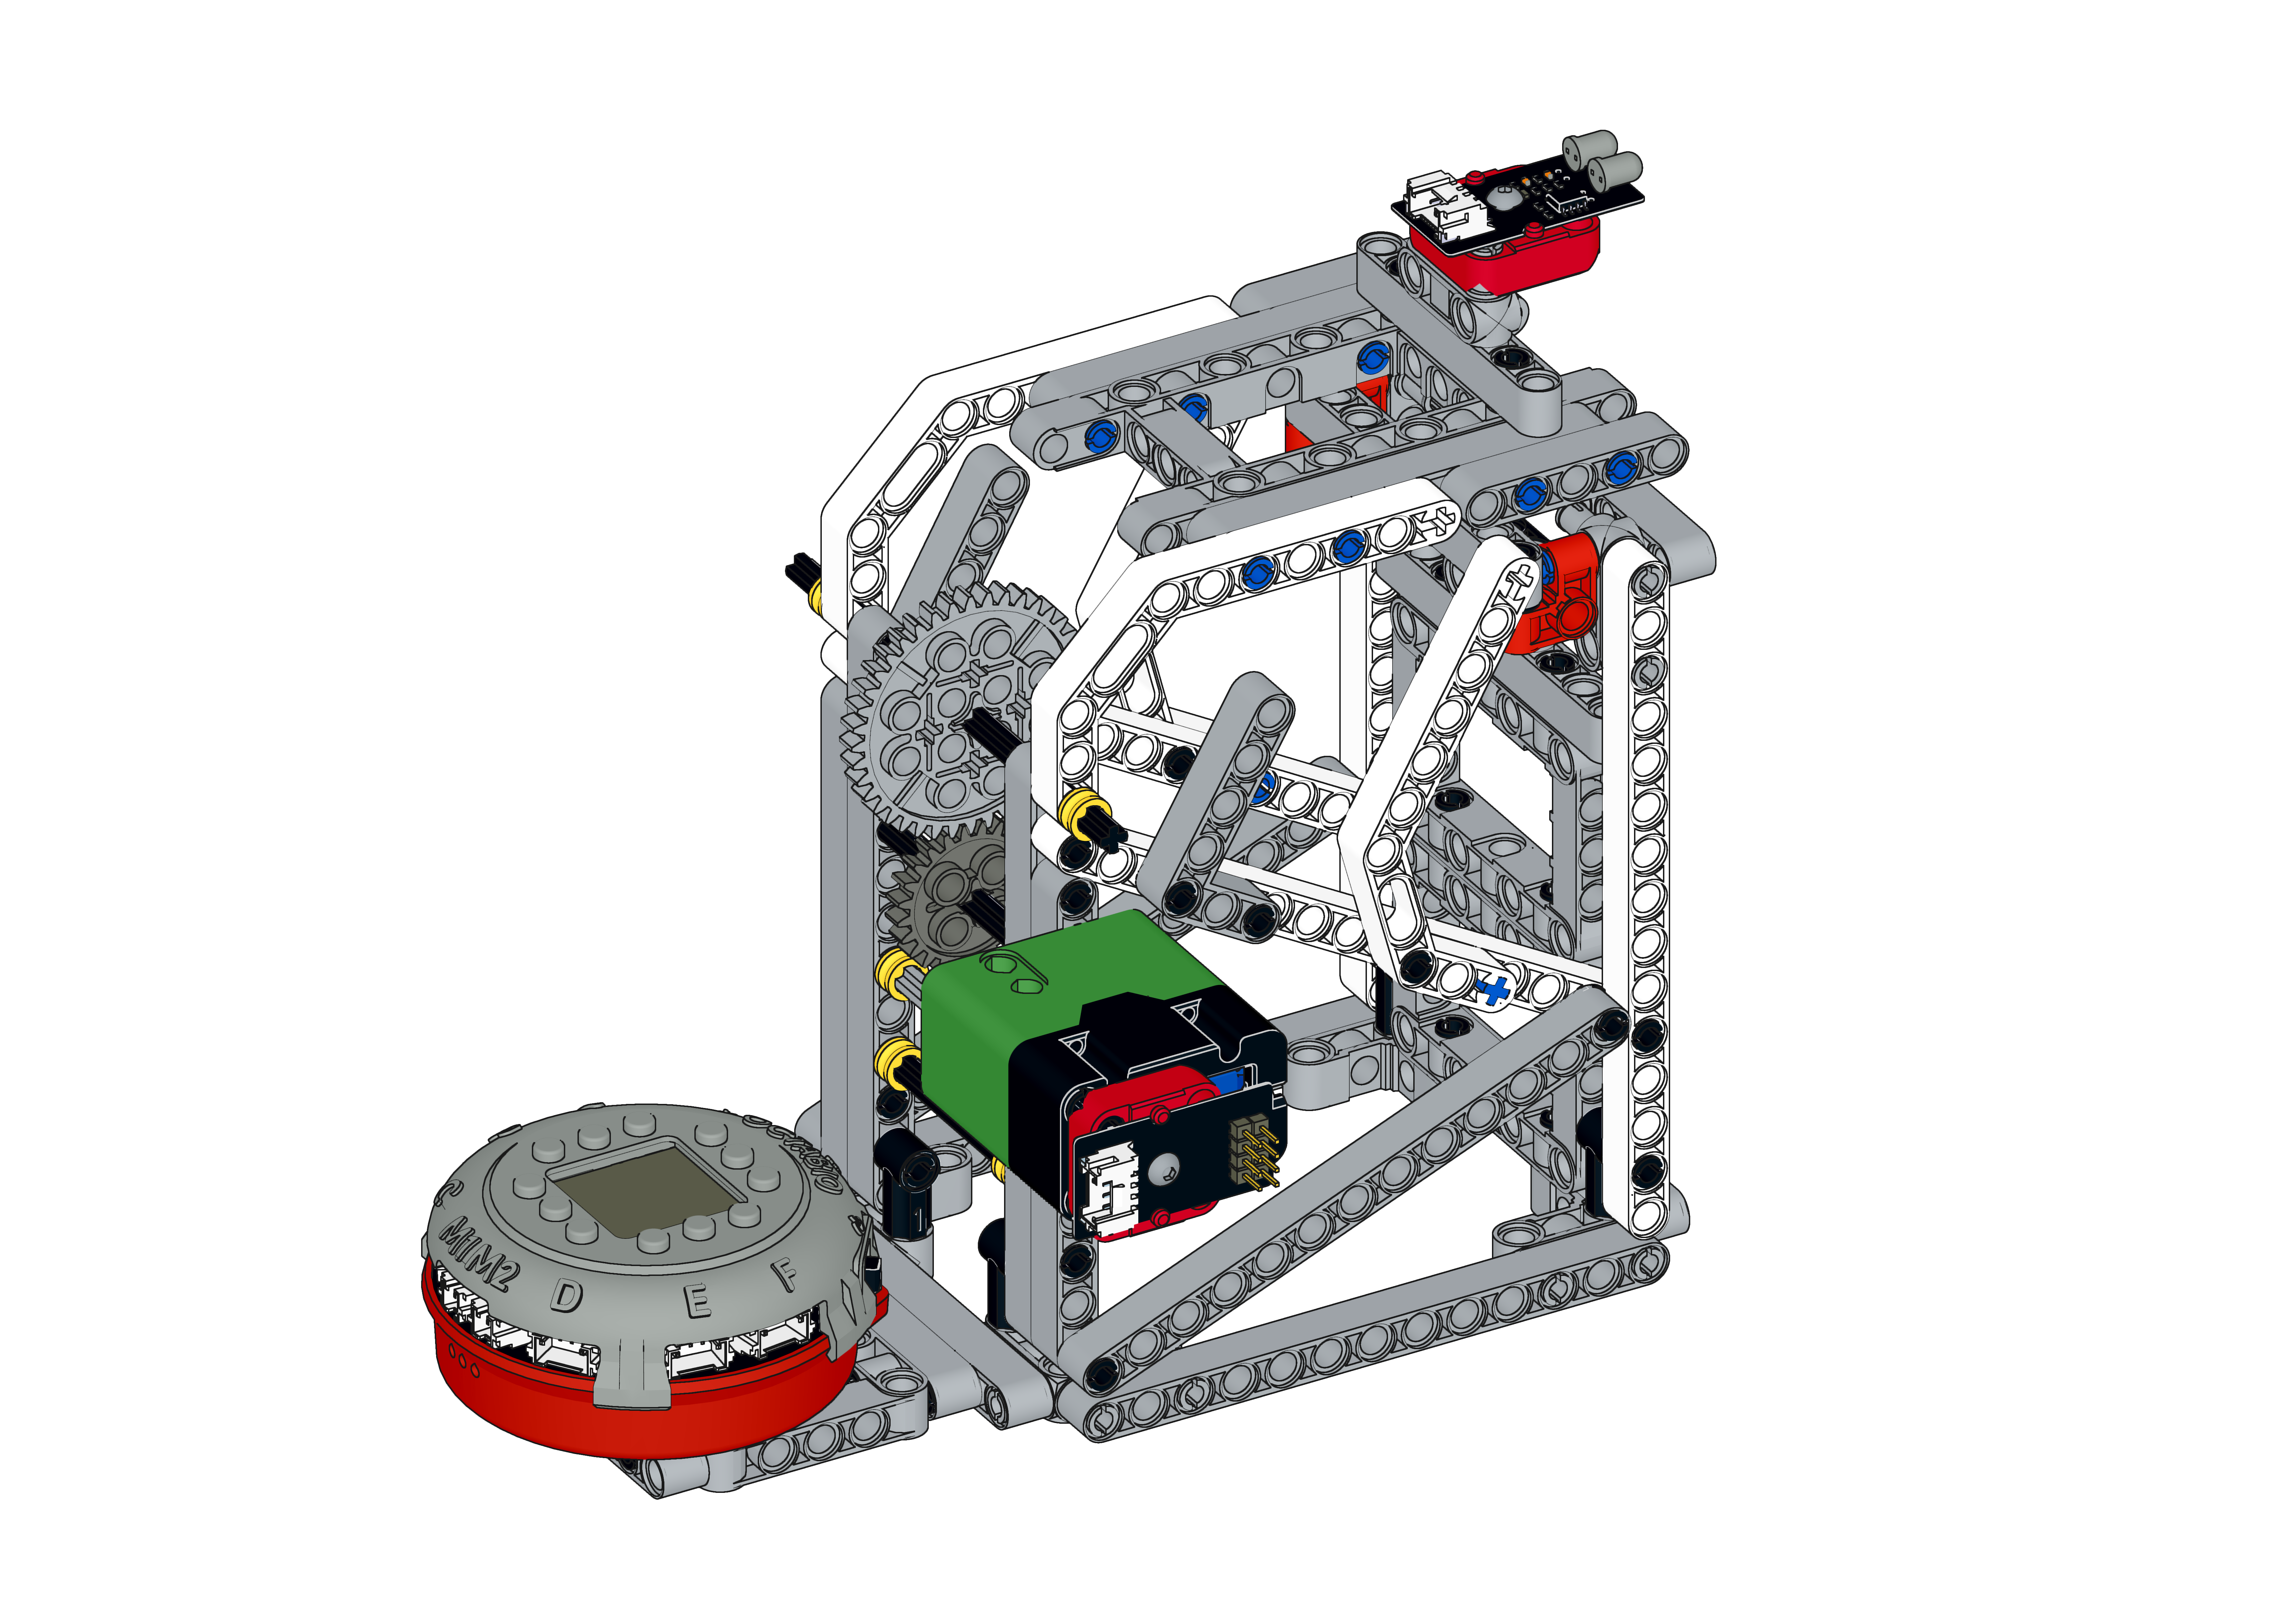
1 · Estructura: arma la caneca y ubica el sensor, el servo y Octabio.
2 · Conexión: conecta el sensor de obstáculos y el servomotor a Octabio.
3 · Programación: programa el comportamiento del sistema.
4 · Pruebas: prueba el funcionamiento y alinea los engranajes.
Caneca inteligente construida con Octabio
Construcción

1. Construye la caneca paso a paso

Instrucciones
Conexión

2. Conexión de componentes electrónicos

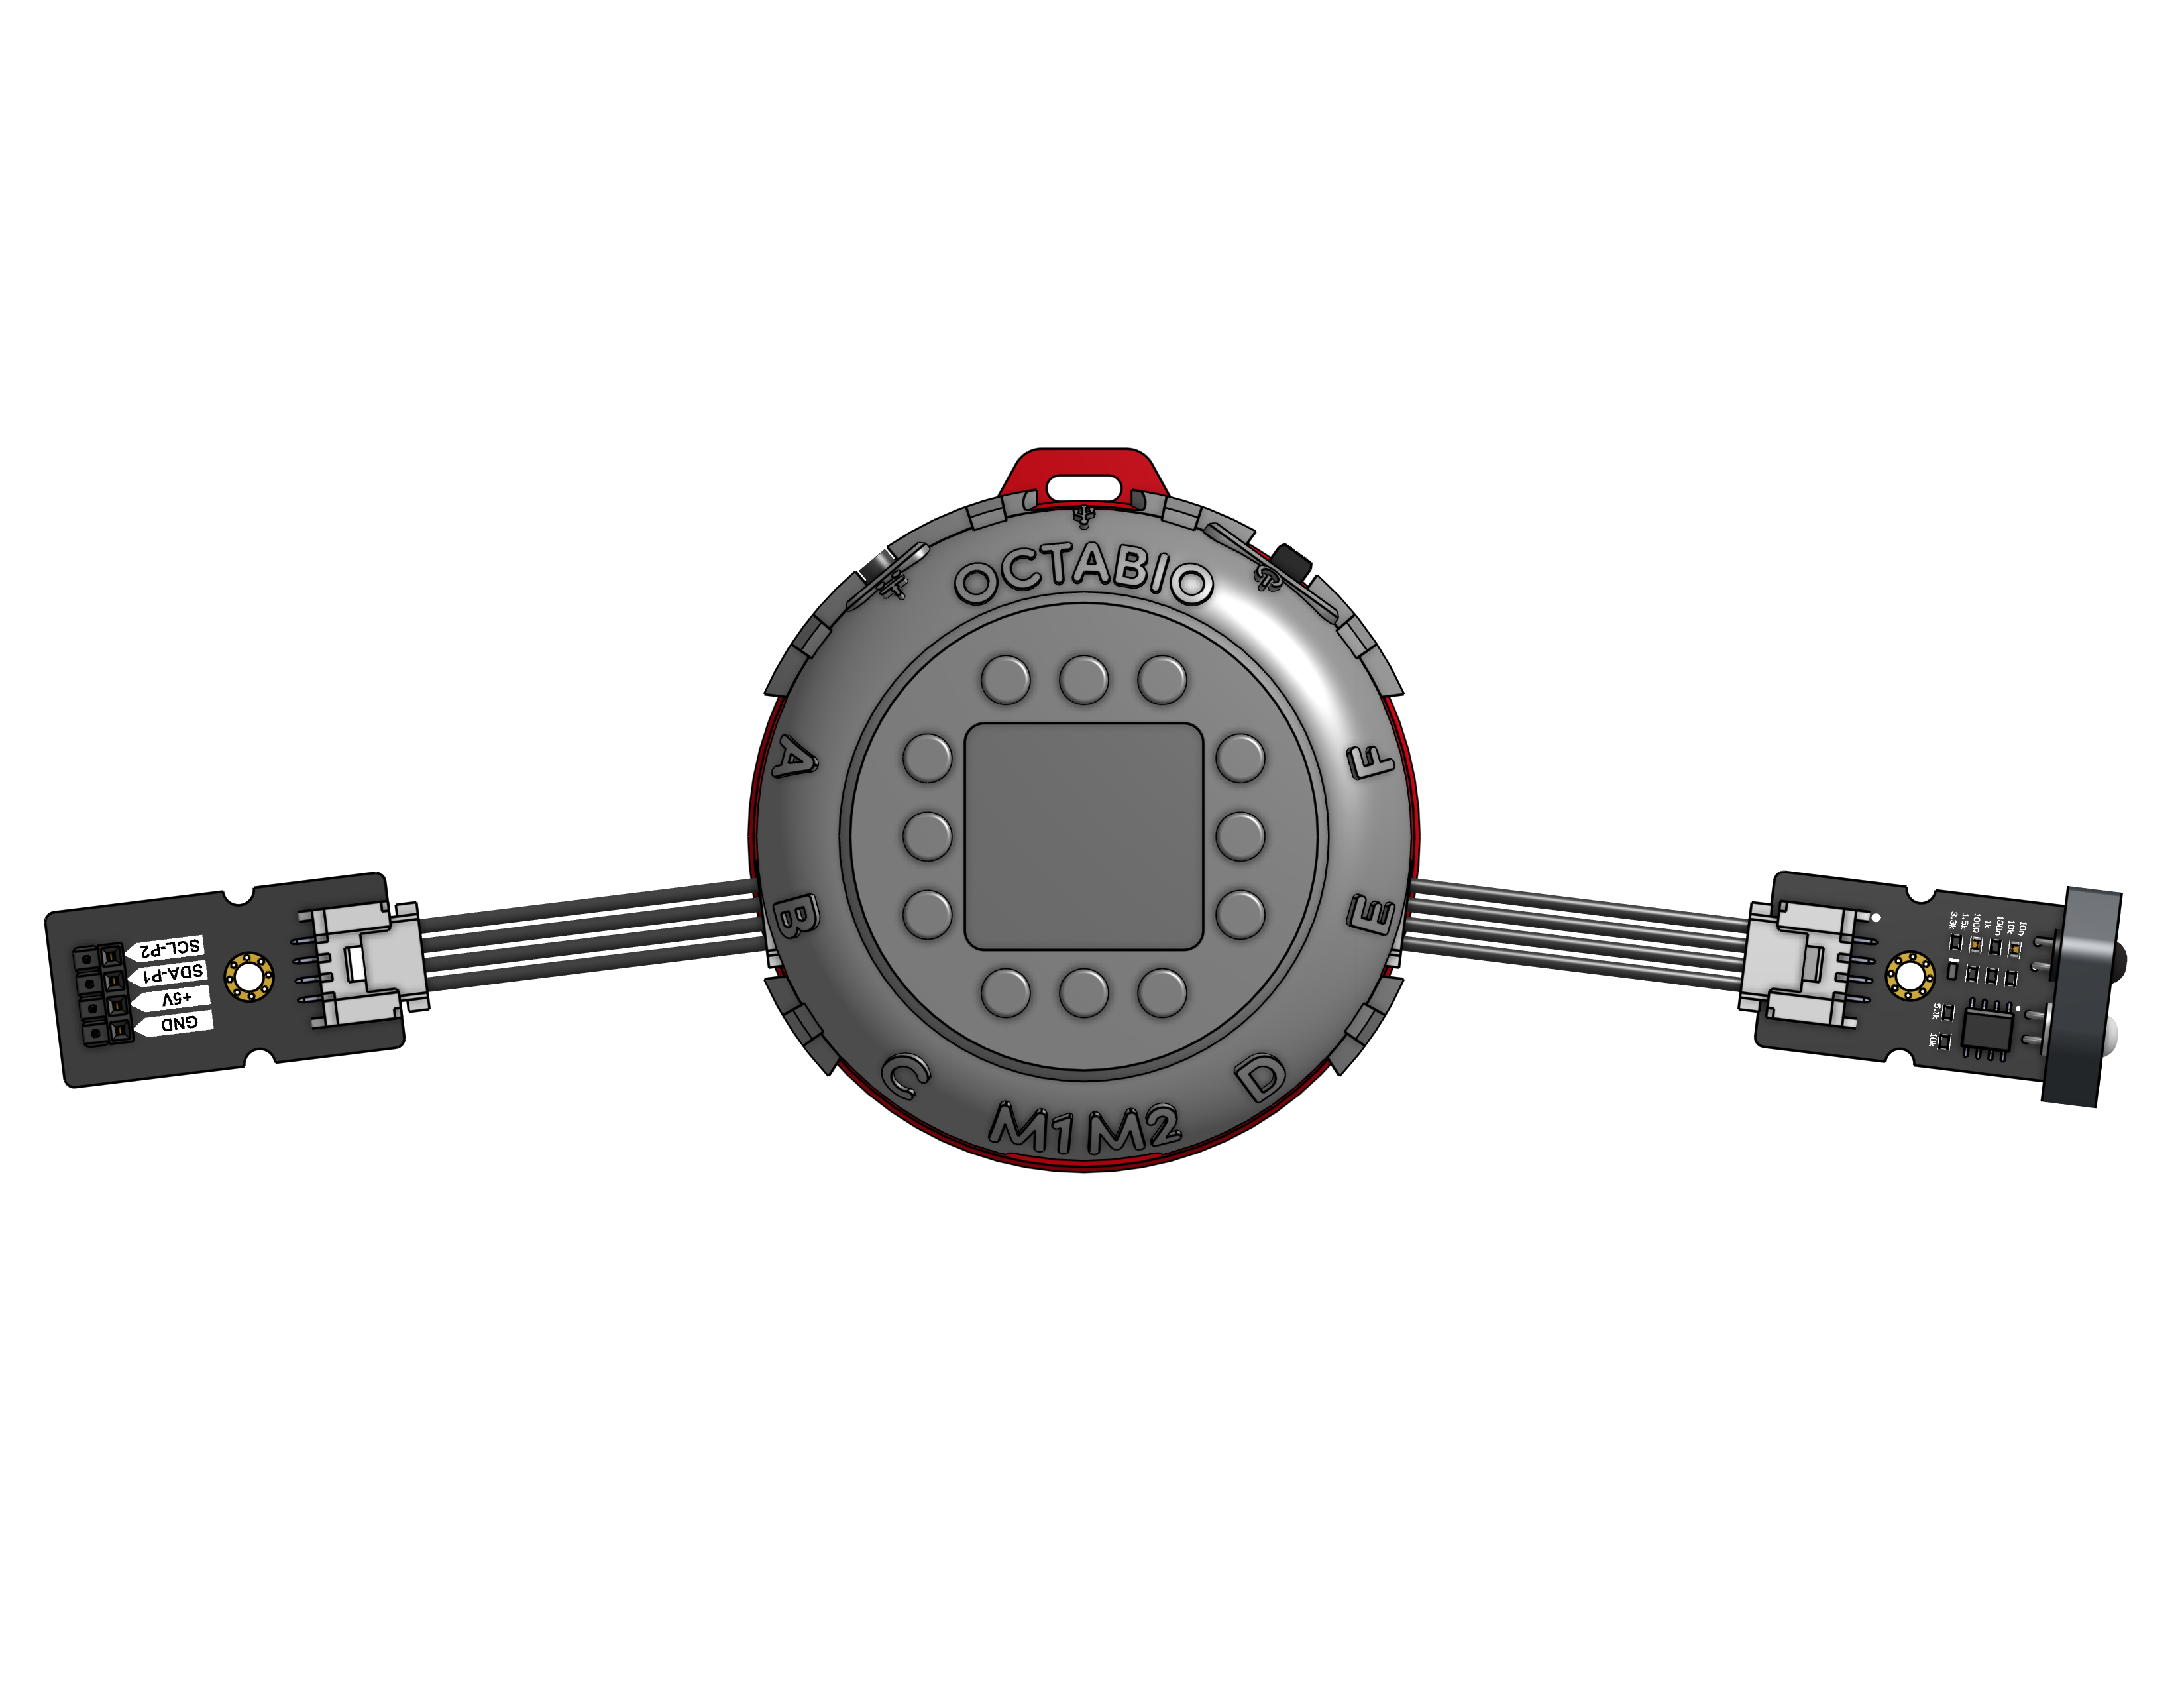
Conecta el servomotor al módulo de extensión y luego este módulo al puerto B de Octabio con un cable Grove de 4 pines. Después, conecta el sensor de obstáculos directamente al puerto E, también con cable Grove de 4 pines.

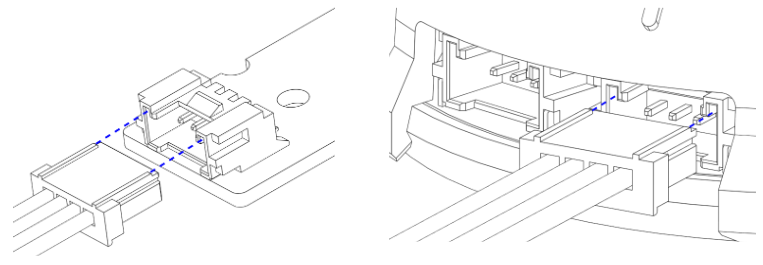
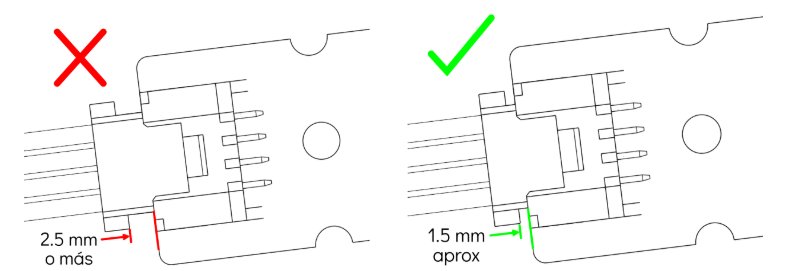
Tanto sensores como actuadores se conectan con cables Grove de 4 pines: alinea las guías del conector con las ranuras del módulo y de Octabio, y presiona suavemente cada extremo hasta que quede asegurado, como se muestra en las imágenes.

Conexión del cable Grove a Octabio Conexión del cable Grove al módulo

Verifica las conexiones: servomotor → módulo de extensión → puerto B y sensor de obstáculos → puerto E.

Caneca con servomotor al módulo de extensión (puerto B) y sensor de obstáculos al puerto E

Cable del servomotor

Marrón: tierra (GND) · Rojo: +5V · Naranja: señal (P1).

Programación

3. Programación del robot

Programa a Octabio para que revise continuamente si hay un obstáculo cerca de la caneca.

Dentro de un bloque por siempre, lee el sensor de obstáculos conectado al puerto E: el valor lógico que lea (1 ó 0) se mostrará en el centro de la pantalla. Si el sensor detecta un objeto y su valor es igual a 1, activa el servomotor conectado al puerto B para mover la tapa hasta un ángulo de 90° durante 1 segundo.

Después, espera durante 3 segundos para permitir que la persona deposite el residuo. Al finalizar ese tiempo, mueve nuevamente el servomotor hasta en 0,5 segundos, para que la tapa vuelva a cerrarse.

Antes de iniciar el ciclo, Octabio limpia la pantalla y luego repite este proceso de detección, apertura, espera y cierre de manera continua.

La caneca inteligente abre su tapa cuando detecta una mano cerca
Director de pruebas

4. Prueba y ajusta hasta que funcione

  • Pon la mano o algún objeto frente al sensor y observa el valor binario en pantalla (1 ó 0).
  • Verifica que la tapa abra justo cuando la mano está cerca del sensor.
  • Retira la mano y confirma que la tapa se cierra sola.
Caneca inteligente abriendo su tapa

¿La tapa no se mueve?

Puede ser una conexión floja en el módulo de extensión o que el programa controle un puerto distinto al que usaste.

Solución: revisa la conexión del servo y verifica el puerto; vuelve a subir el código.

¿El sensor no lee?

El sensor de obstáculos debe estar conectado al puerto E; puede estar mal conectado o estar leyendo el puerto incorrecto.

Solución: verifica el puerto y observa los valores en pantalla; ajusta el umbral si hace falta.

¿La tapa se mueve al revés?

Los ángulos están invertidos dentro del si / si no: la tapa abre cuando debe cerrar.

Solución: intercambia los ángulos de abrir y cerrar en los bloques del servo.

MiniTest

Comprueba lo que aprendiste

No buscamos memoria: buscamos que puedas explicar la lógica.

Cierre

¡Tu caneca inteligente está lista!

Hoy construiste una caneca que detecta tu mano y responde: el programa comprobó el sensor y el servomotor respondió abriendo la tapa.

La idea que conecta todo

La mano se acerca → el sensor de obstáculos detecta → el programa comprueba el valor → respuesta: el servomotor sube la tapa y la cierra después.

VariablesClonesCondicionalesSensor de obstáculosServomotorCaneca inteligente

Bitácora de salida

Escribe una respuesta corta: